


Projet d'équipe • 5 mois • Prototype
ALFRED — Le compagnon intelligent pour vos sorties au supermarché
Chariot motorisé conçu pour suivre le client dans un supermarché, aidant les personnes à mobilité réduite à transporter leurs courses sans avoir à tirer ou soulever de lourdes charges.
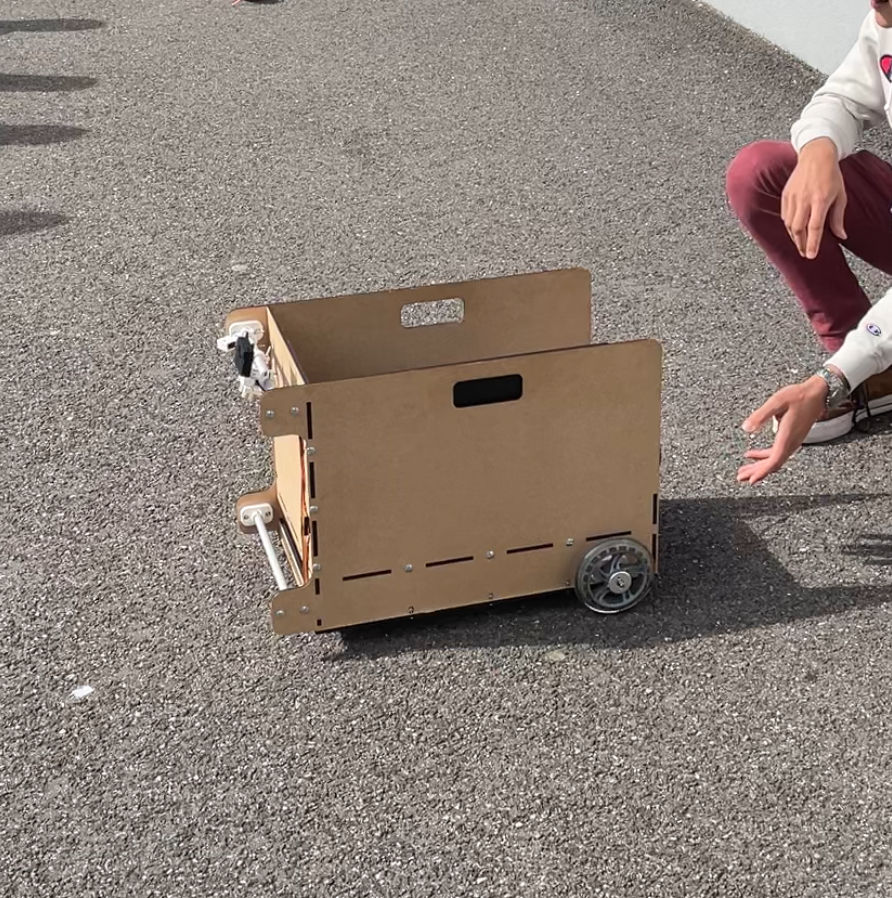
Contexte & Problème
Dans les supermarchés, porter ou tirer un panier peut être difficile pour les personnes à mobilité réduite. ALFRED a été conçu pour réduire l'effort physique et améliorer l'autonomie pendant les courses, tout en garantissant la sécurité dans des environnements dynamiques (allées, autres clients, obstacles).
Objectif
Créer un chariot roulant qui suit l'utilisateur de manière fiable et évite les obstacles, avec une interface simple et un système d'alimentation robuste pour une utilisation dans le monde réel.
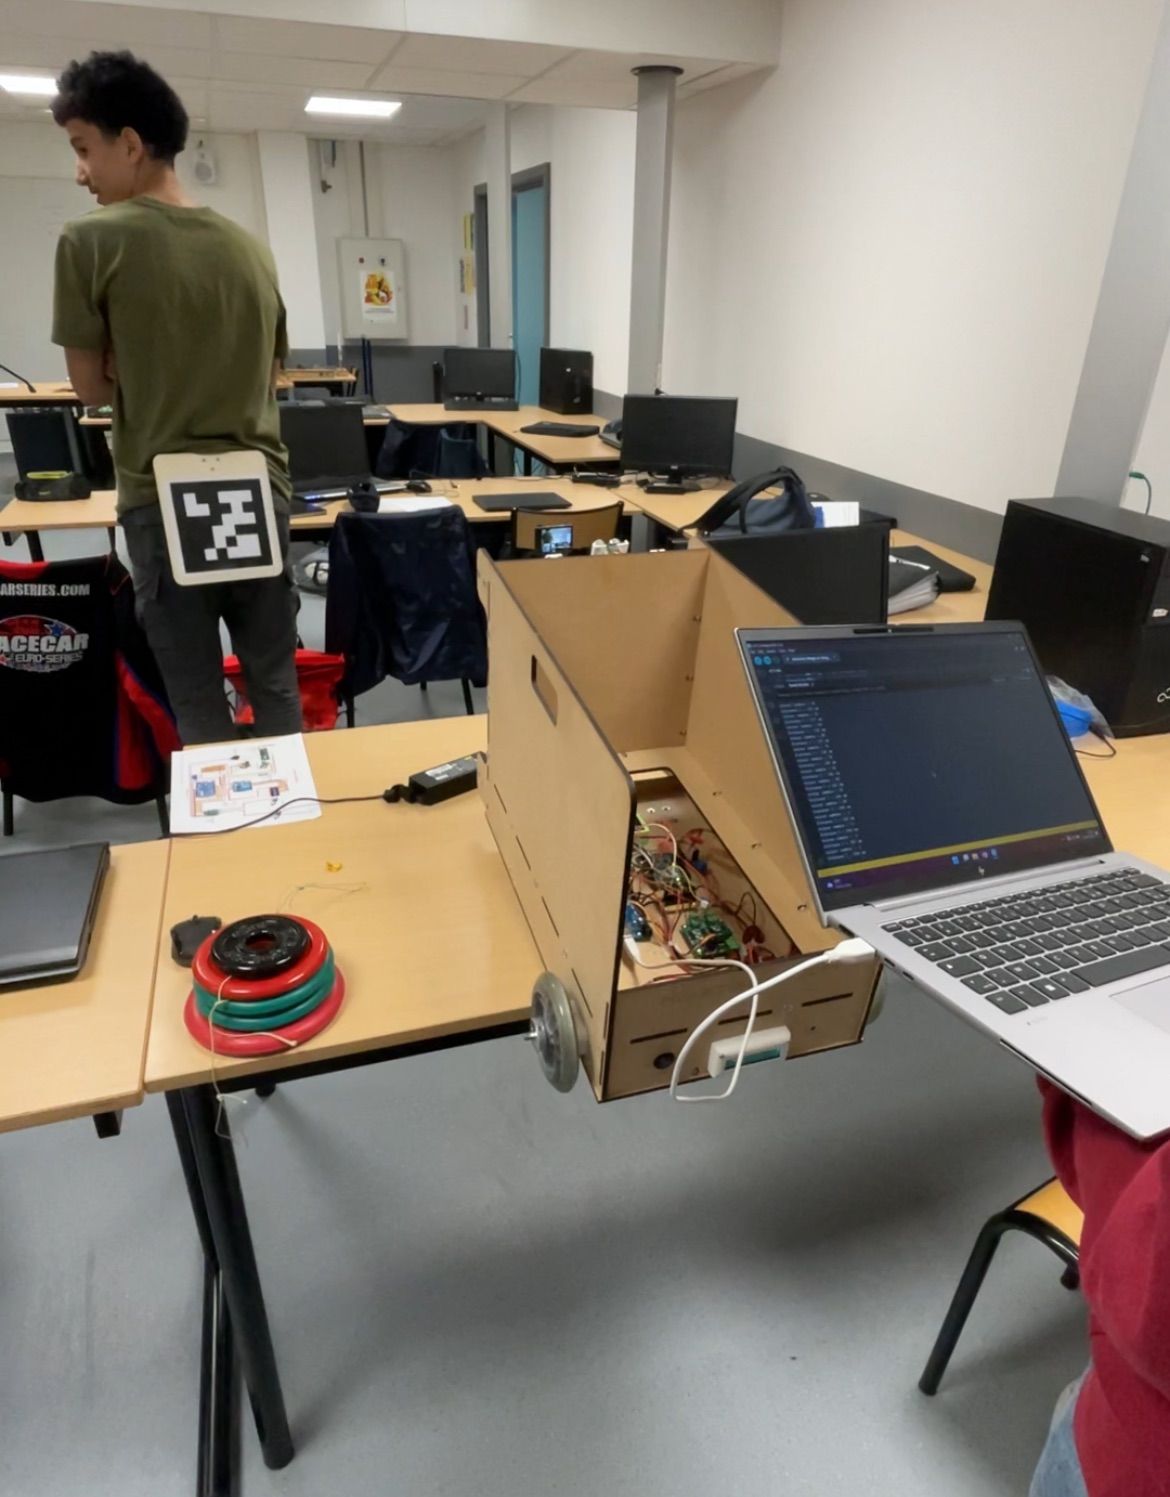
Présentation du prototypage — Test moteur à l'aide de la reconnaissance de codes QR
Équipe et responsabilités
Théo Gertz
- Conception mécanique
- Aide à la programmation du chariot
Sacha Bruckert
- Sélection des moteurs et des capteurs
- Programmation (moteurs / capteurs)
Yassir Bellahcen
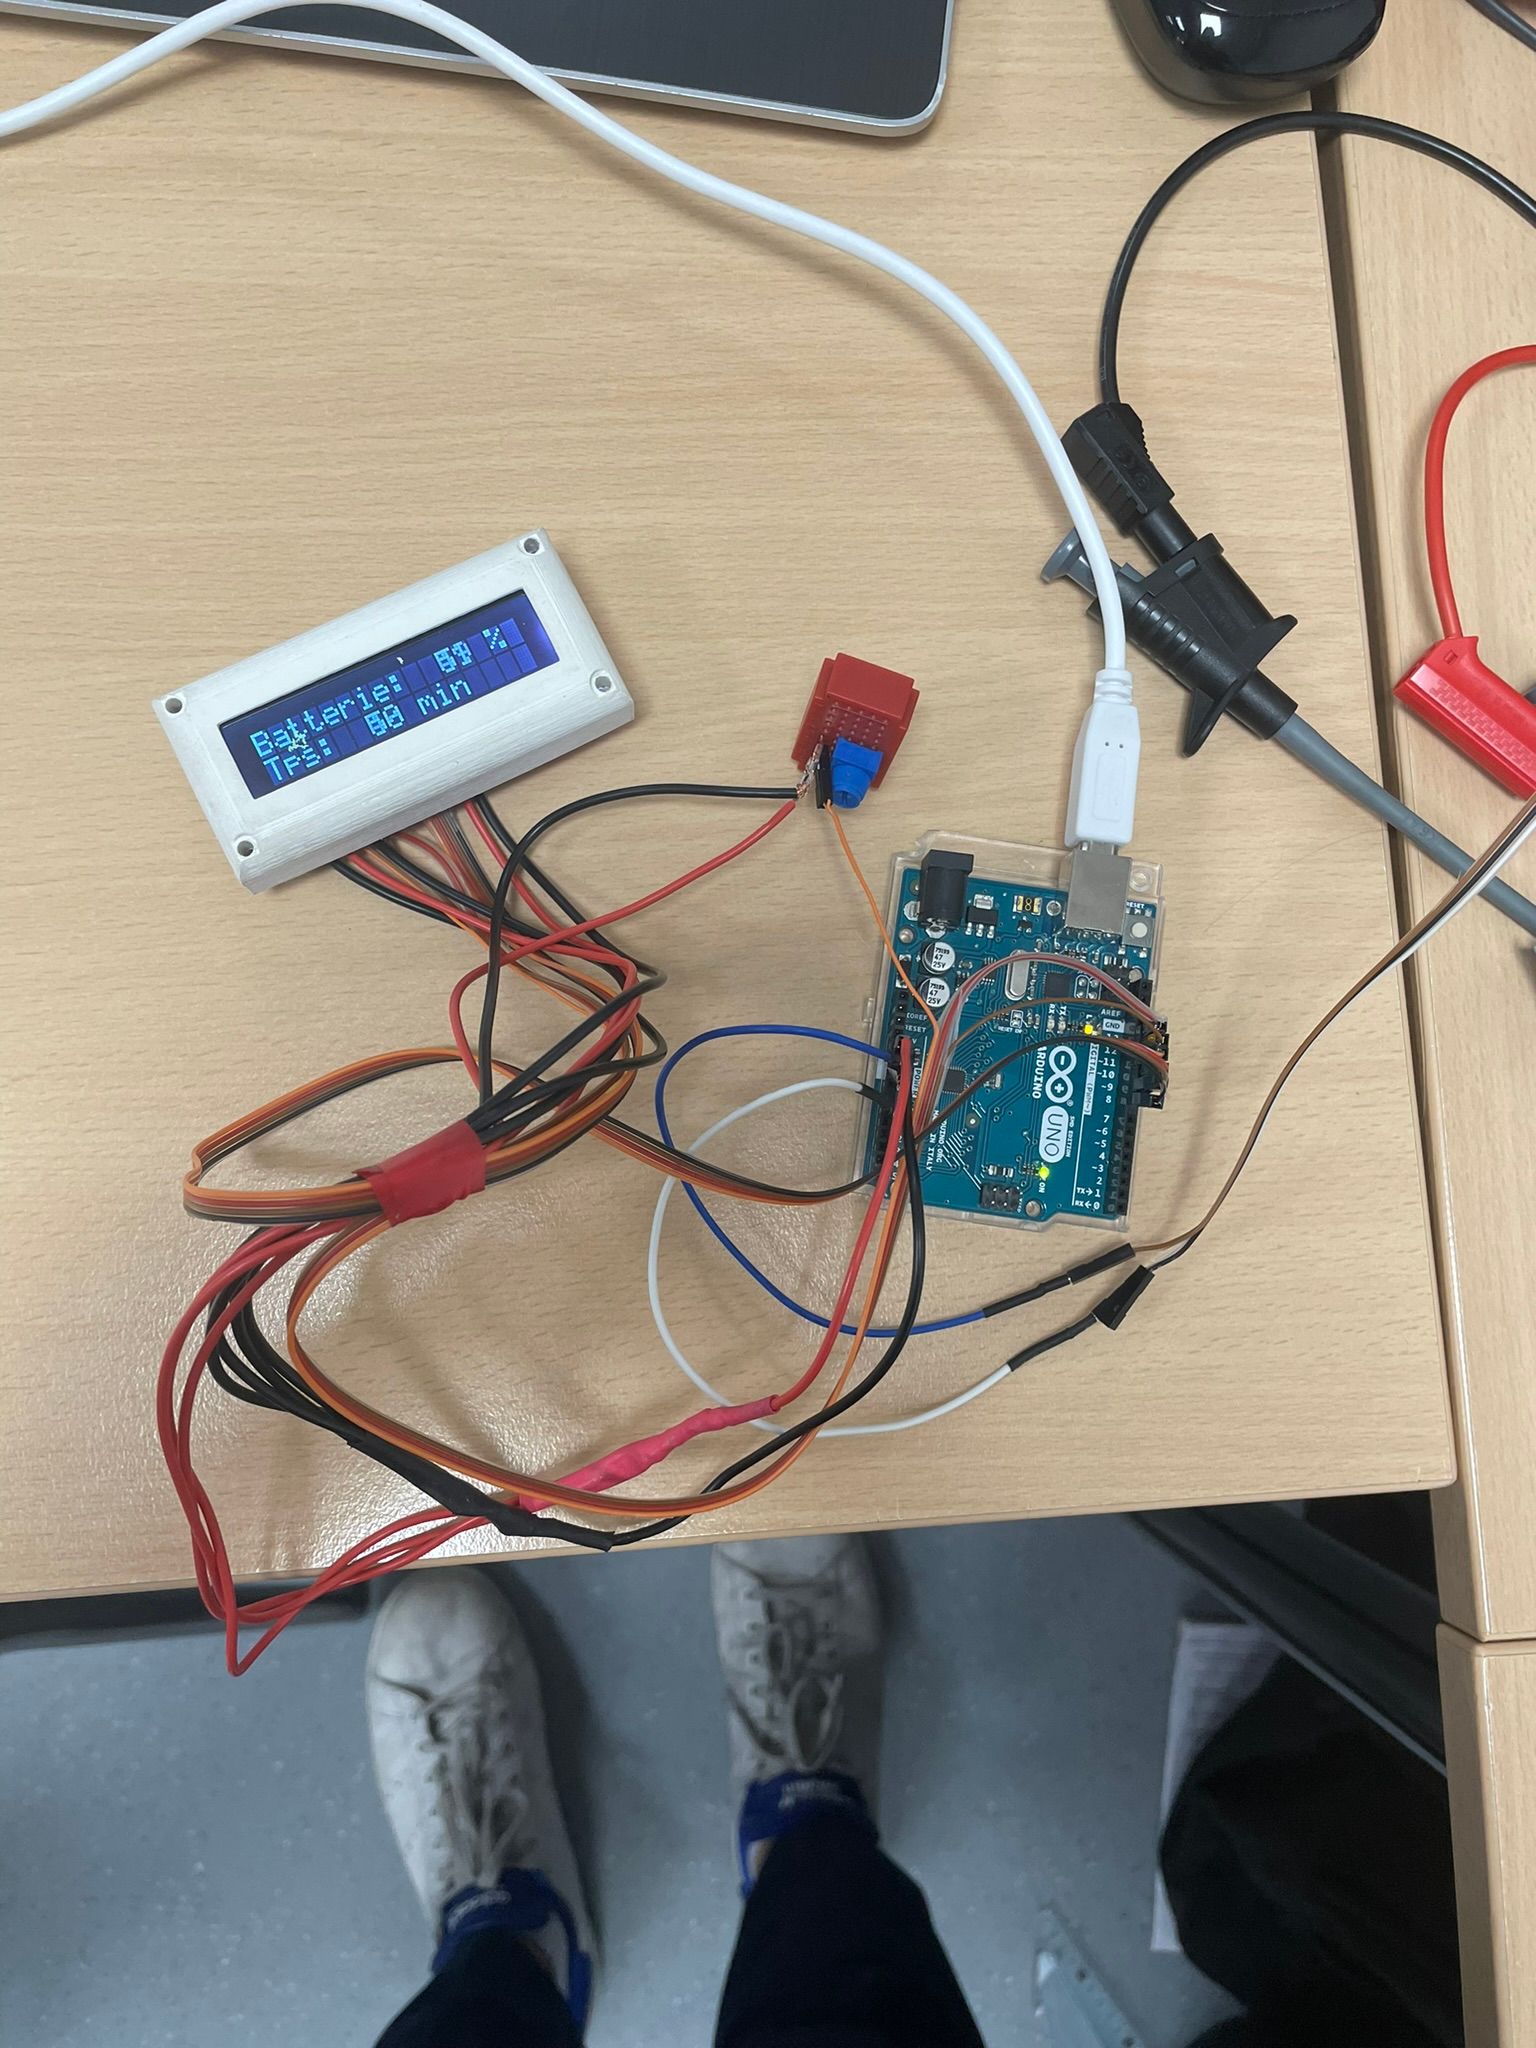
- Module d'informations utilisateur (LED, LCD)
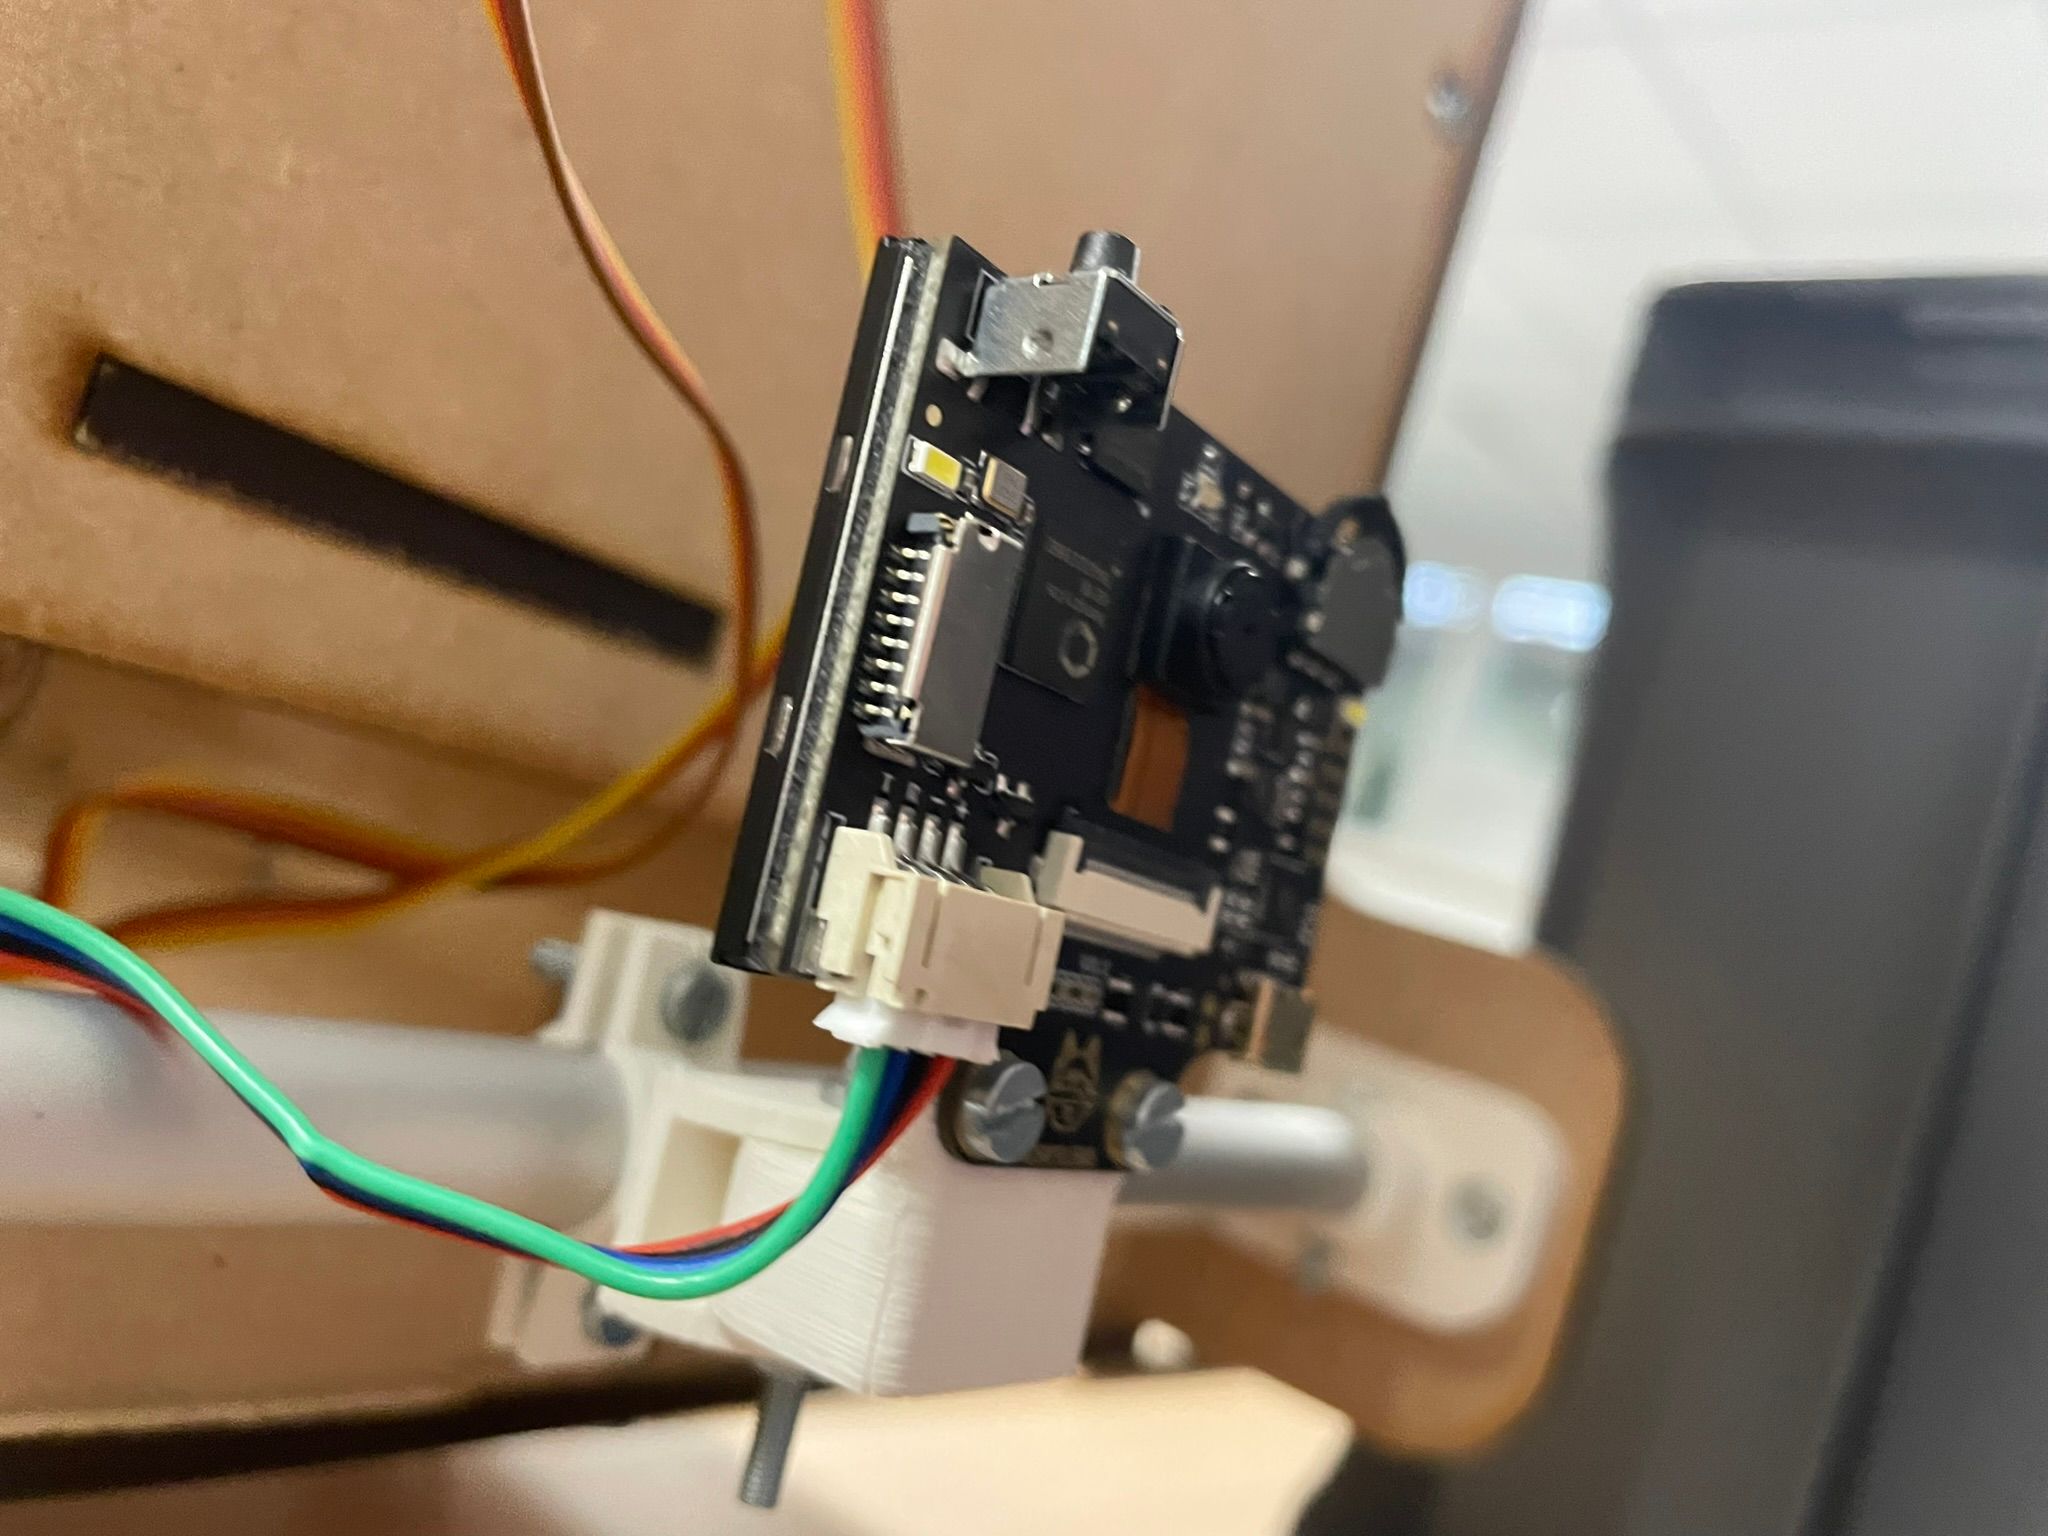
- Caméra HuskyLens (suivi QR)
Maxime Berlocher
- Architecture d'alimentation électrique
- Sélection et dimensionnement des batteries
- Schéma de câblage et intégration
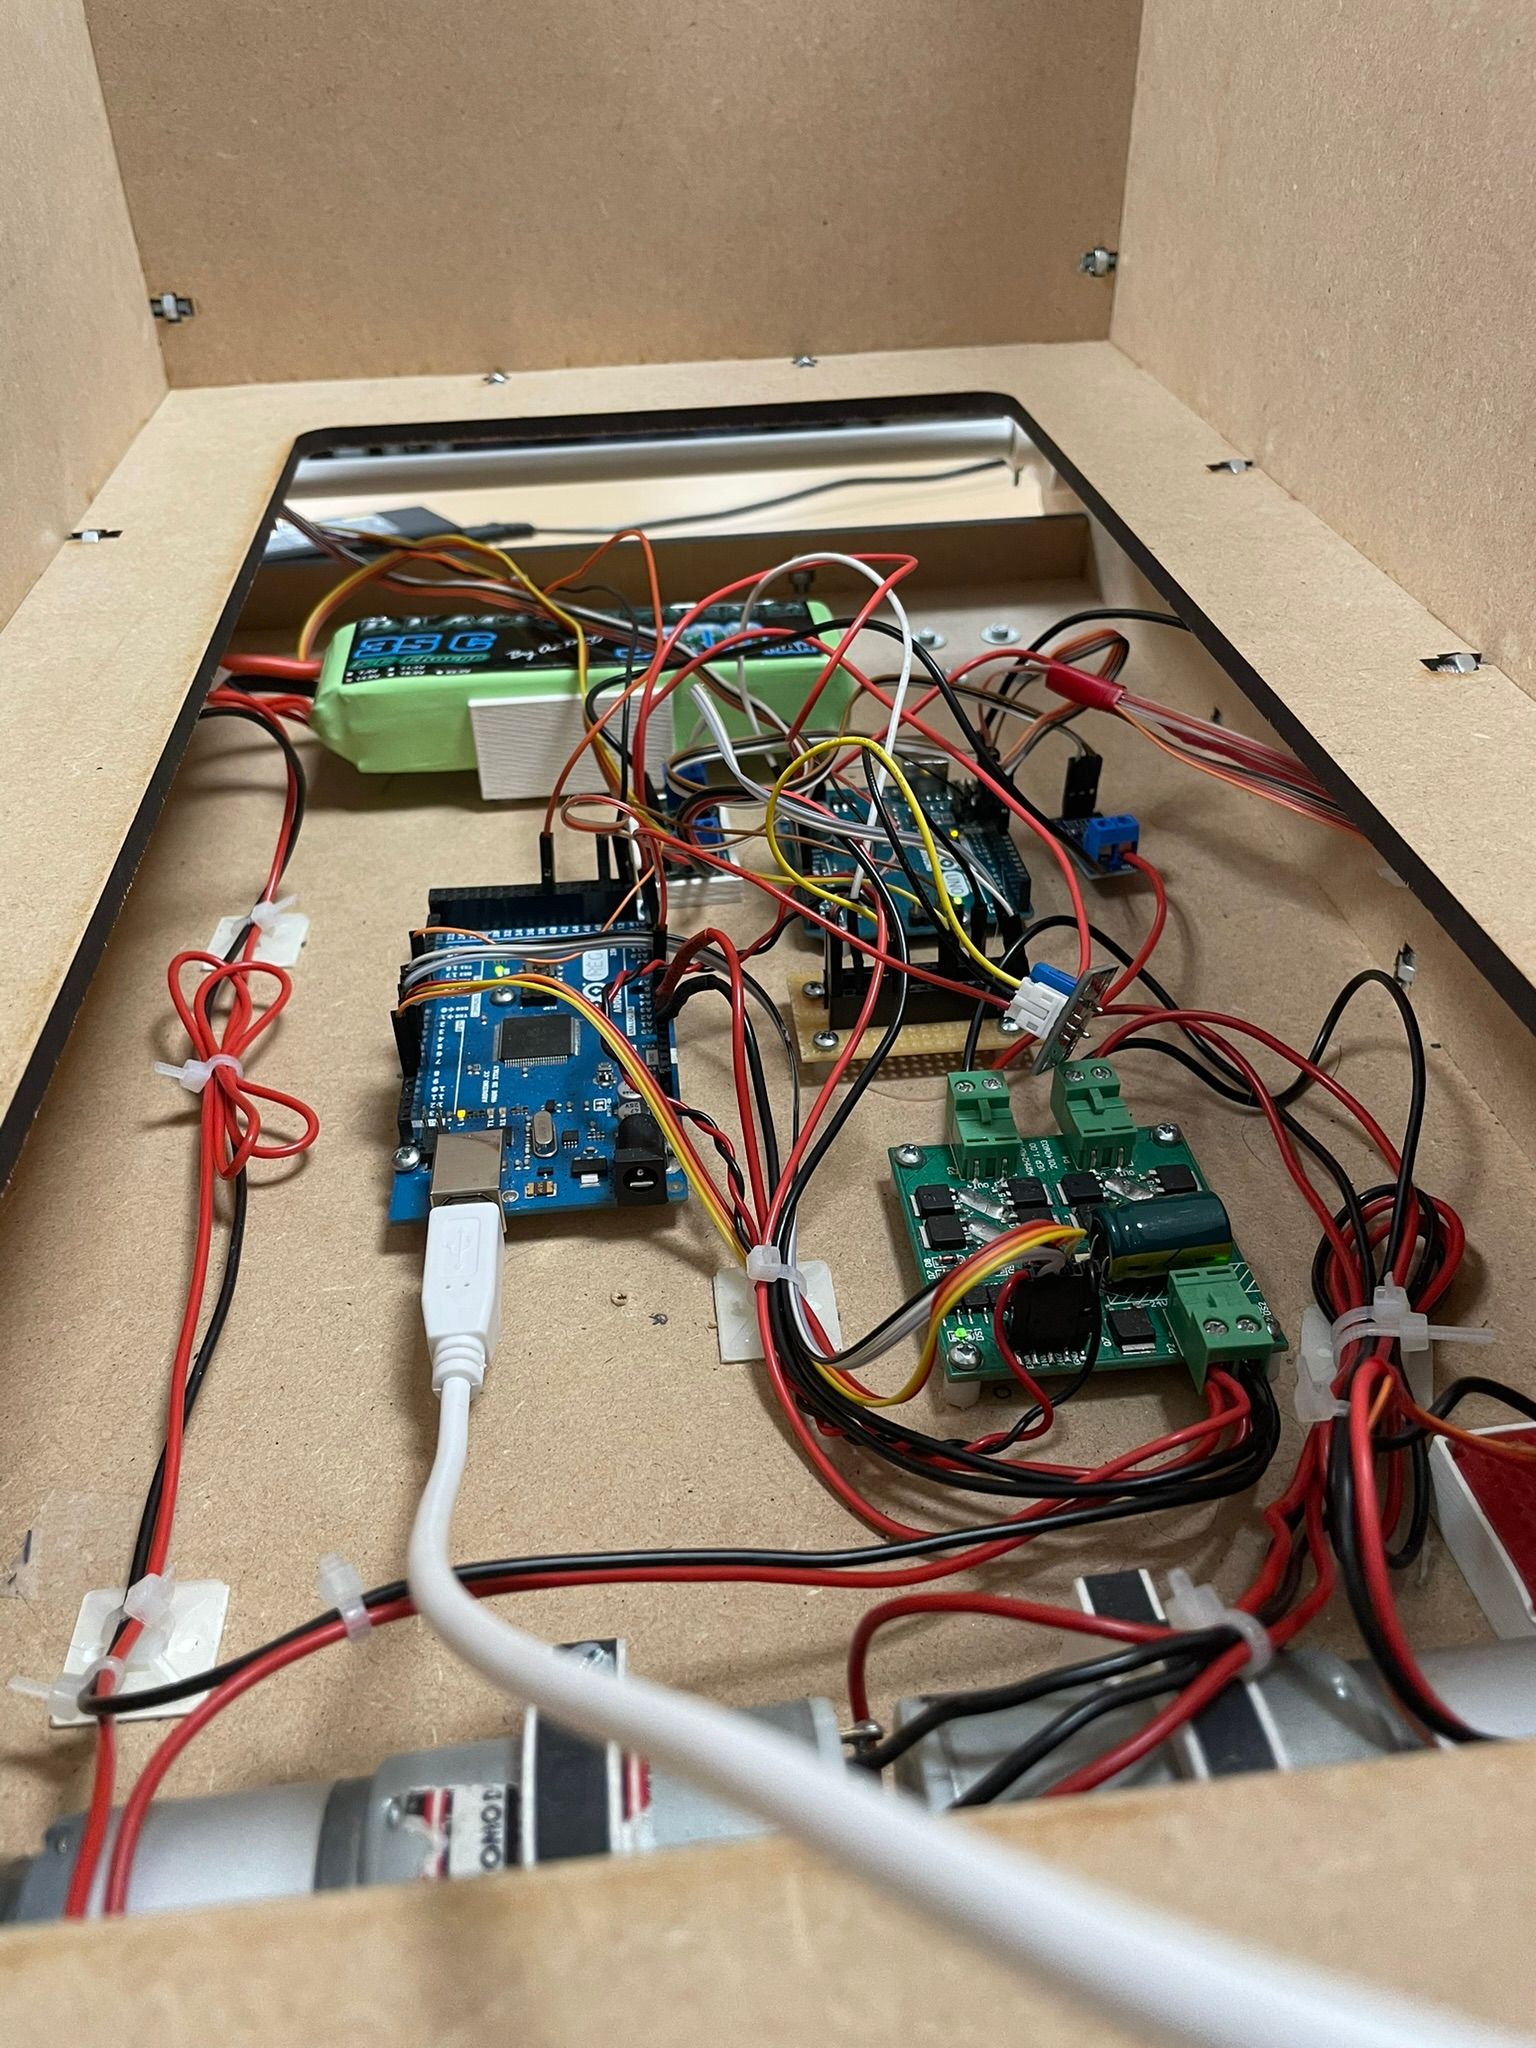
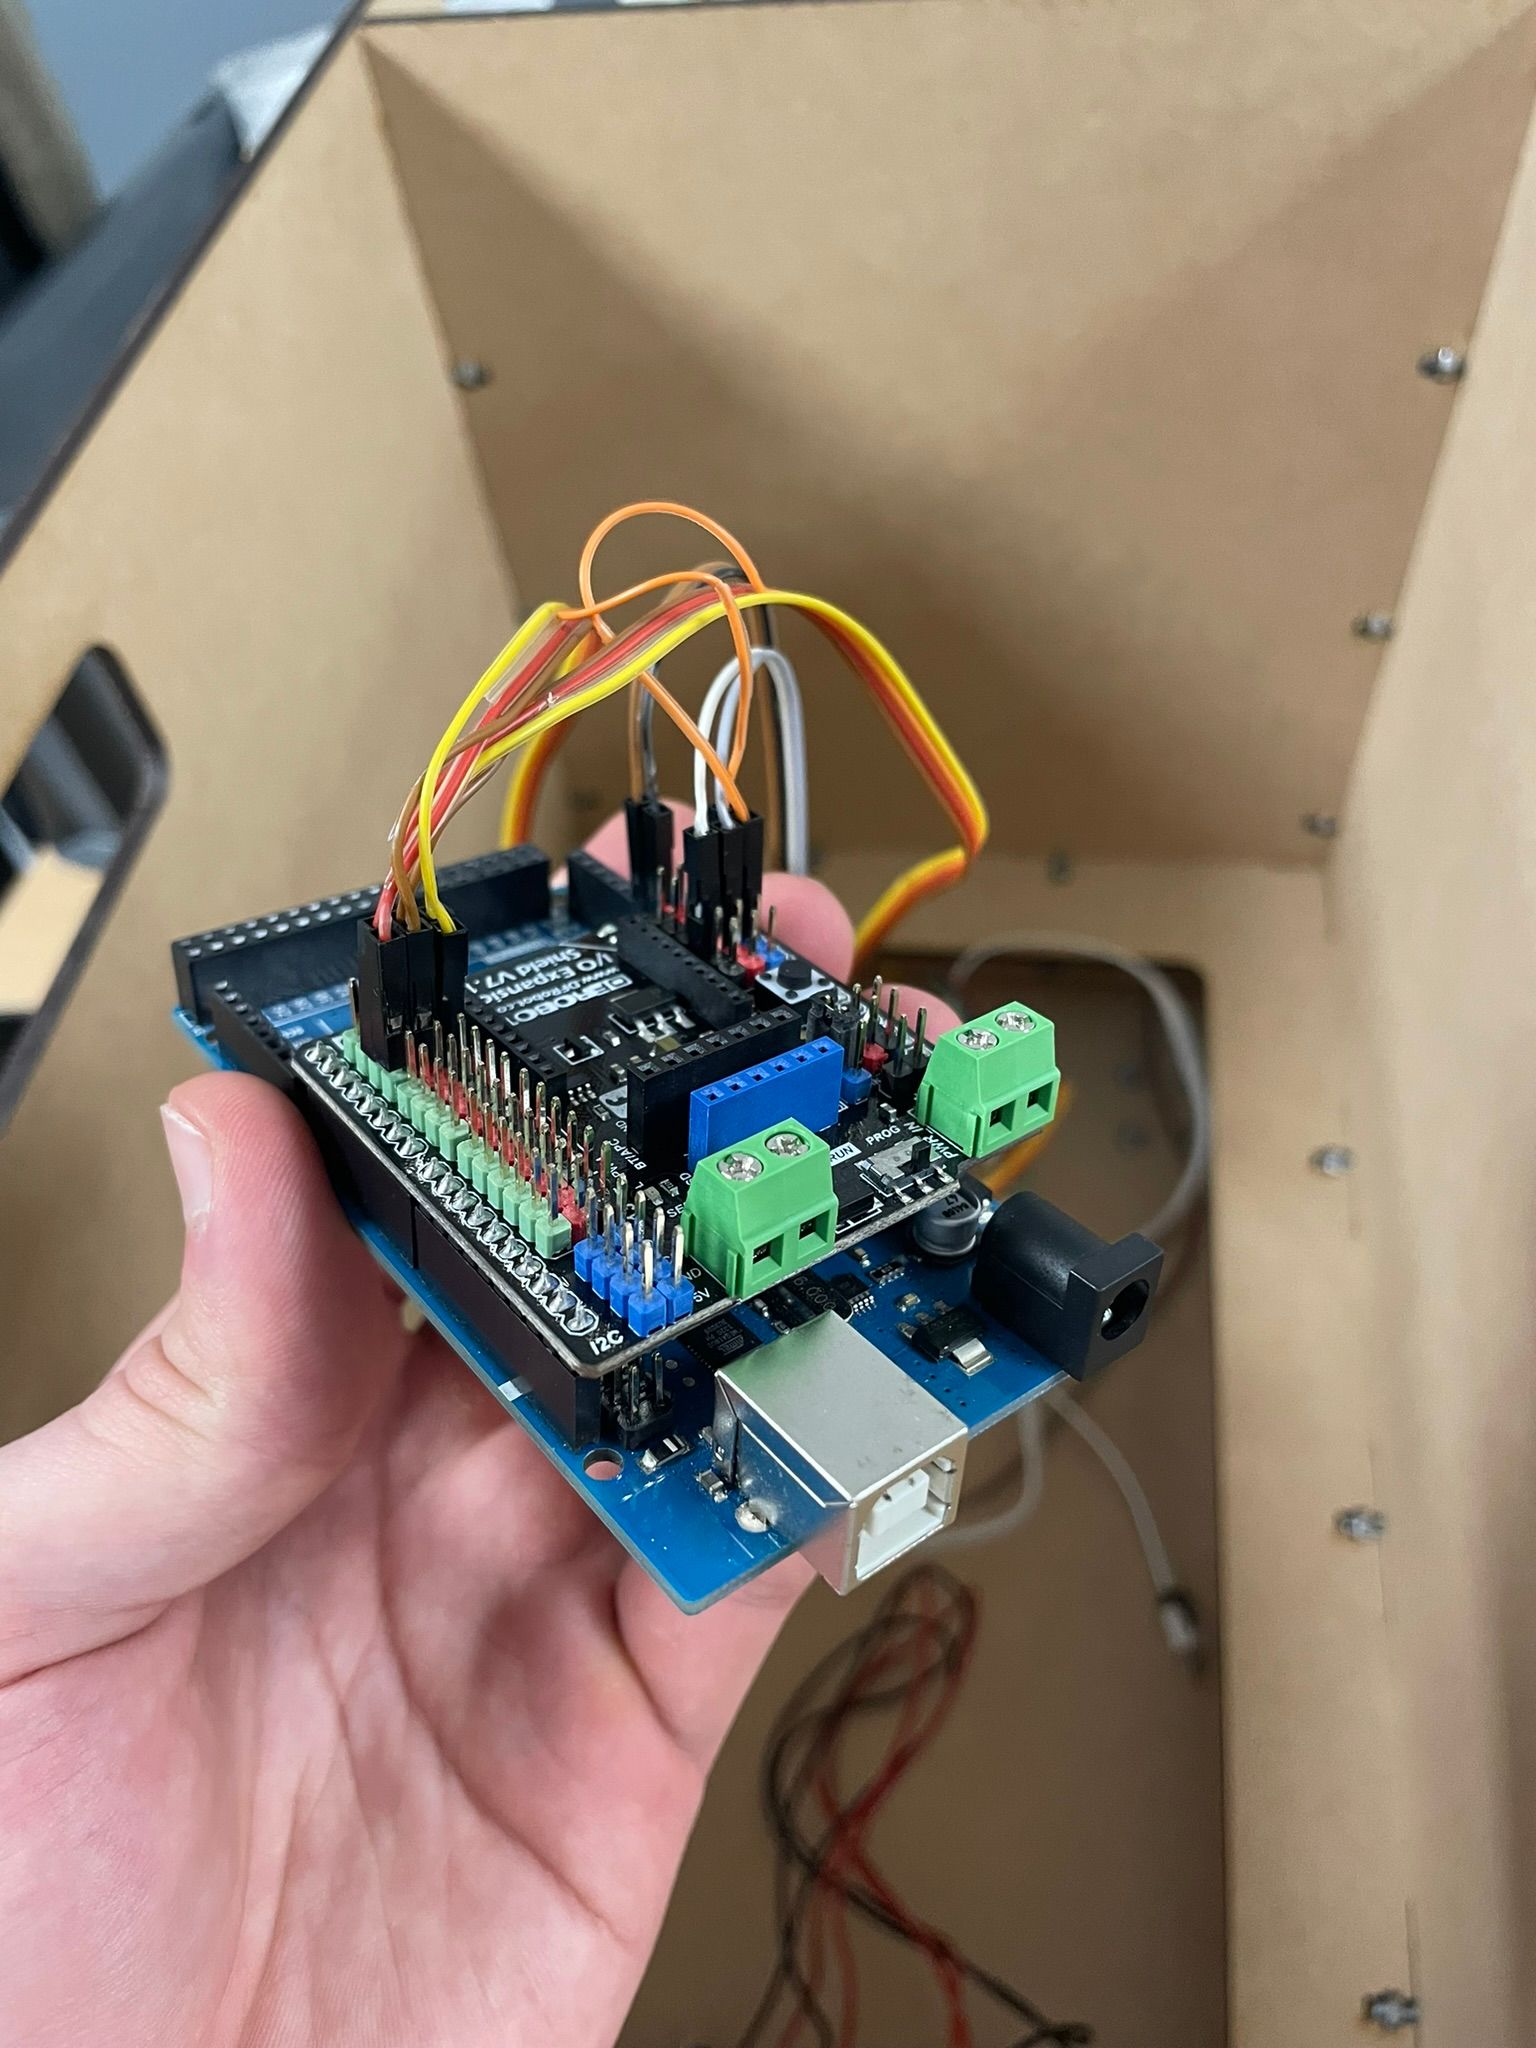
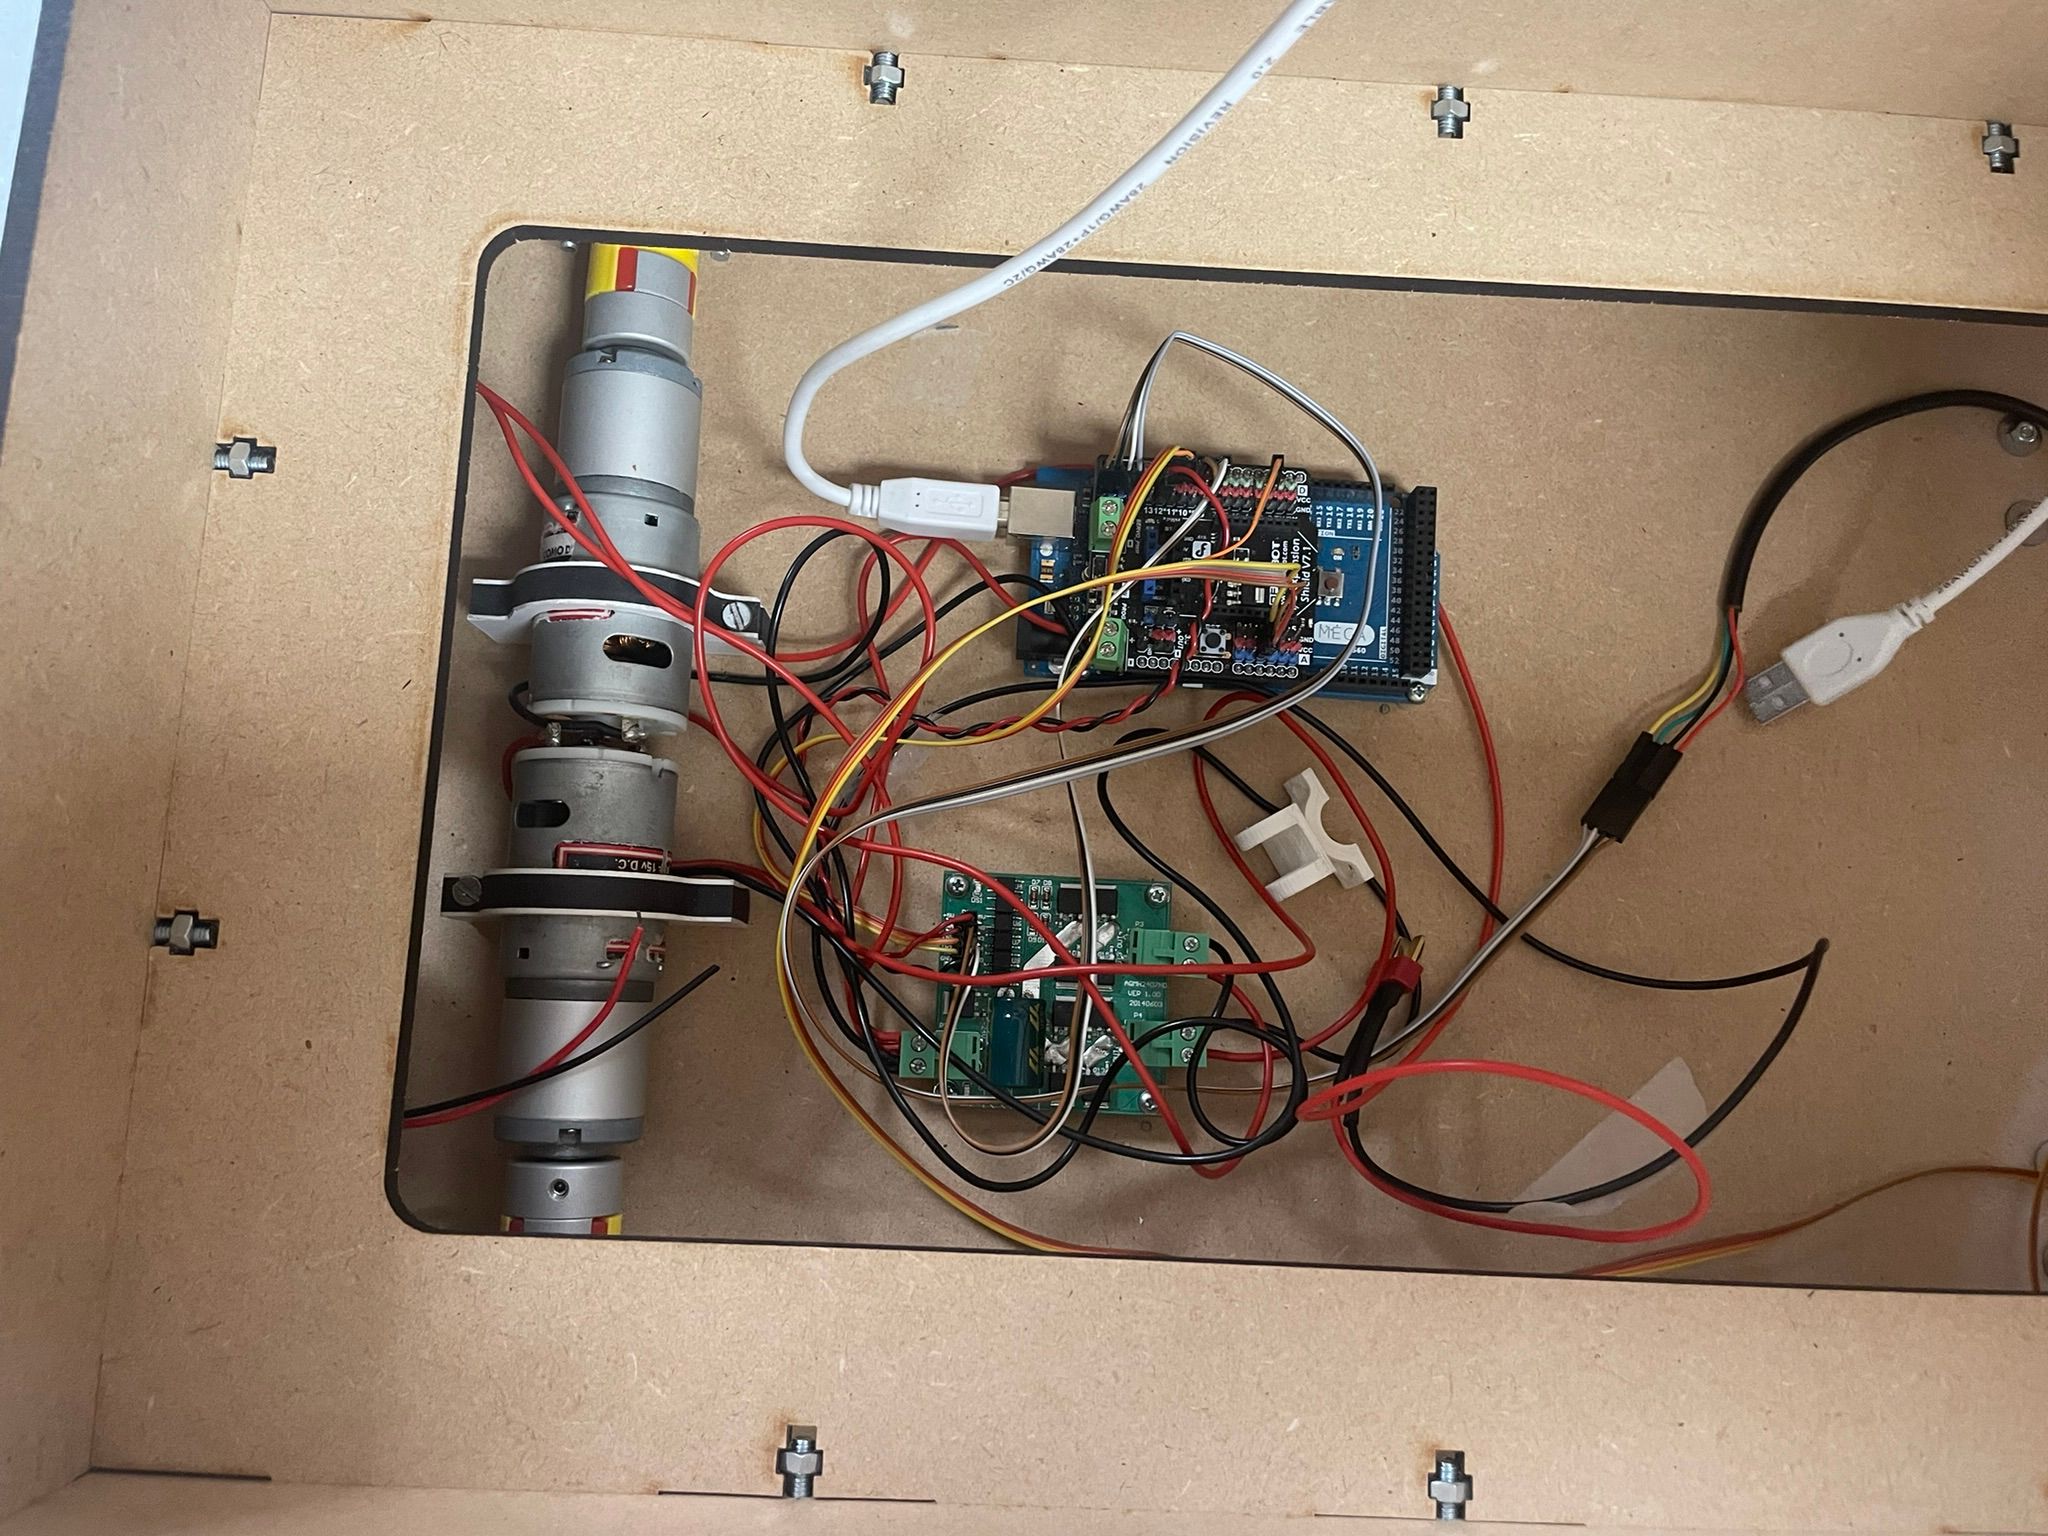
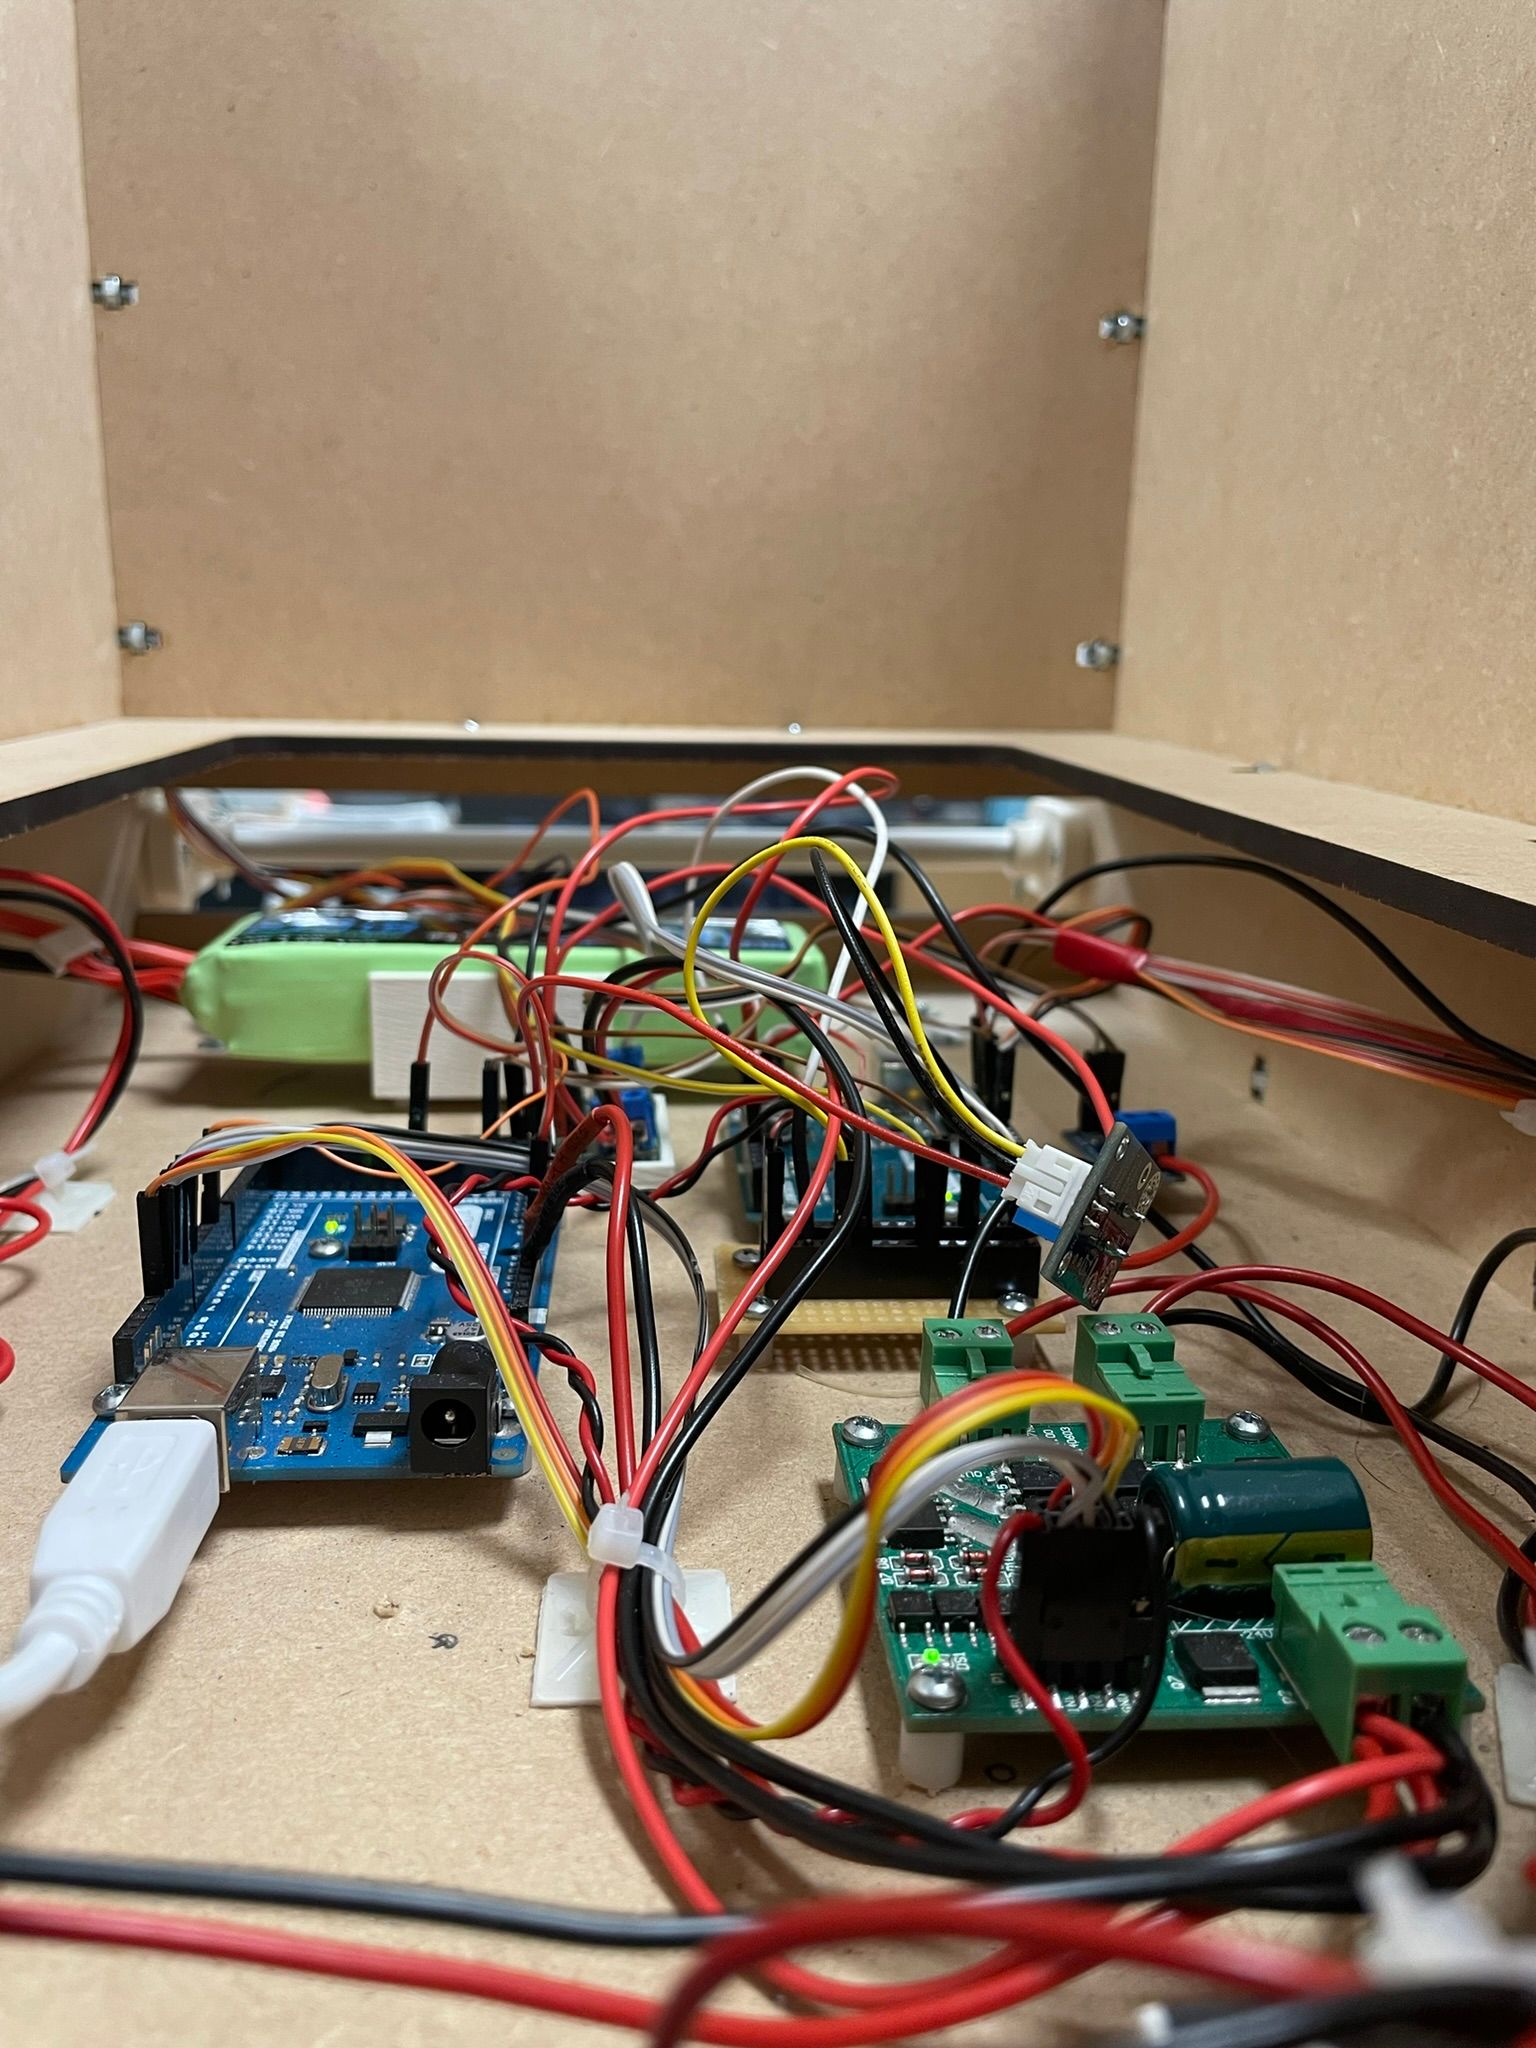
Système électrique et câblage pour le prototype complet
Approche technique
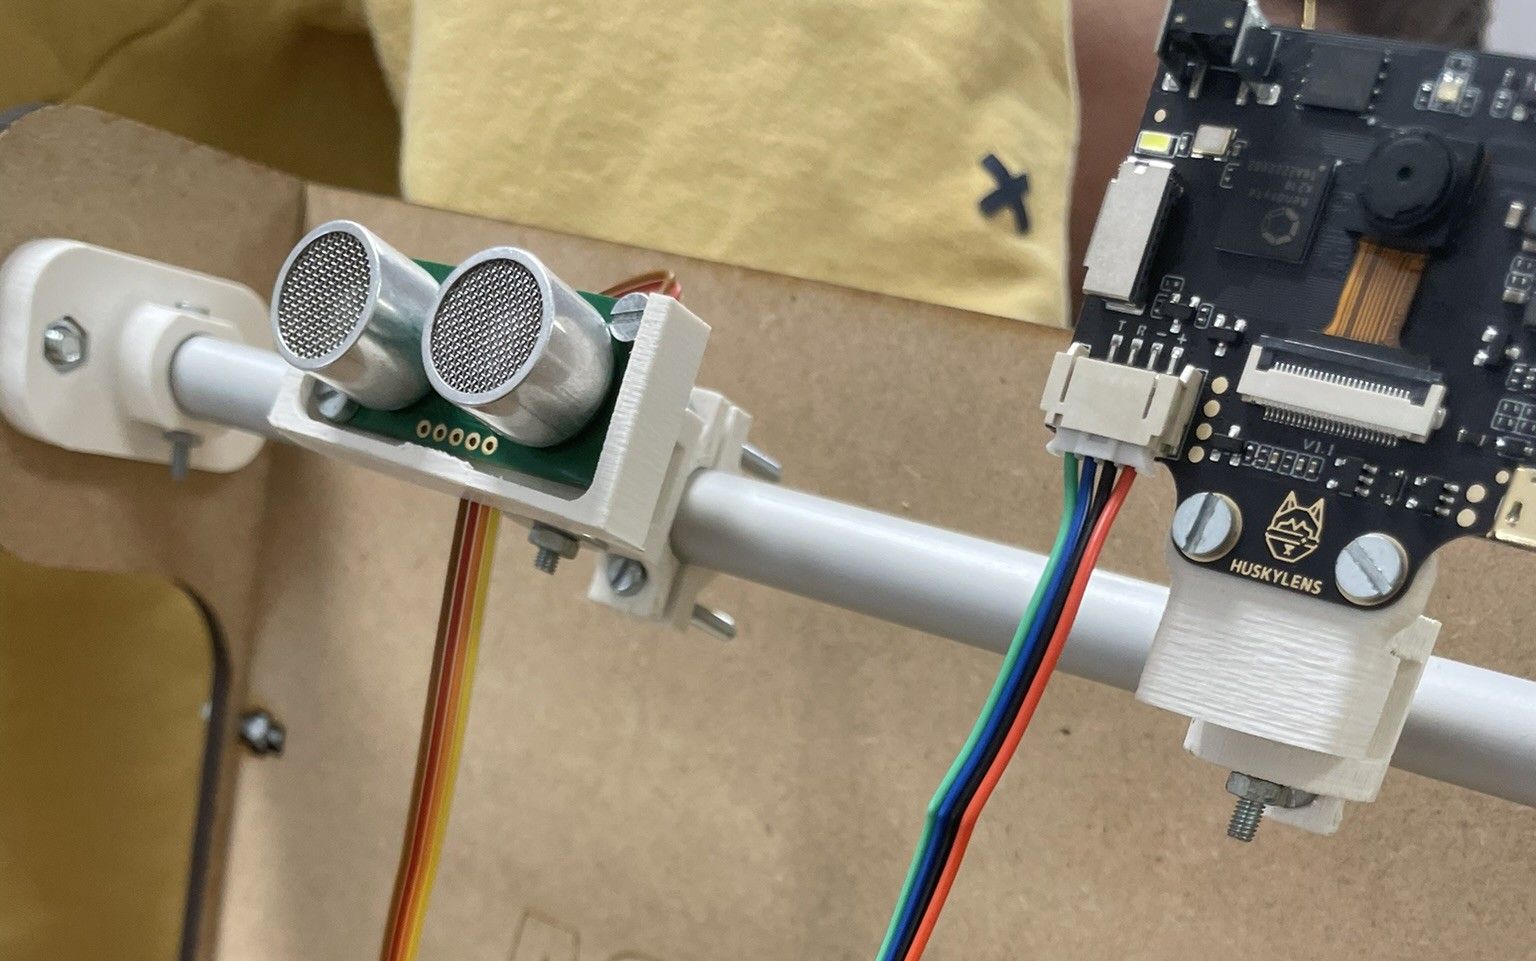
Notre stratégie reposait sur la caméra HuskyLens qui suivait un code QR associé au client. Pour des raisons de sécurité et de confort, nous avons réglé le comportement afin de maintenir une distance de suivi courte (environ 50 cm) pour éviter de bousculer l'utilisateur.
Des capteurs à ultrasons ont été utilisés comme couche de sécurité pour détecter les obstacles et réduire les risques de collision dans les allées dynamiques. Deux roues motorisées assuraient à la fois la propulsion et la direction en variant la vitesse de chaque moteur (entraînement différentiel), avec une roulette pivotante à l'avant pour la stabilité et la maniabilité.
Suivi
HuskyLens + code QR à suivre
Distance de suivi
≈ 50 cm (cible)
Sécurité
Capteurs à ultrasons (évitement d'obstacles)
Base motrice
Transmission différentielle + roulette avant
Alimentation et câblage (ma contribution)
J'ai conçu l'architecture d'alimentation, sélectionné le format de la batterie et réalisé le schéma de câblage utilisé pour l'intégration. Le système était alimenté par une batterie lithium 4S (≈ 12 V nominal, 14,6 V en pleine charge).
Priorités en matière de conception électrique
Alimentation stable sous charge, pratiques de câblage sécurisées, distribution claire et maintenance facile pendant le prototypage et les tests itératifs.
- Sélection et dimensionnement de la batterie pour un prototype mobile
- Distribution de l'alimentation et organisation du câblage
- Assistance à l'intégration pendant l'assemblage et les tests
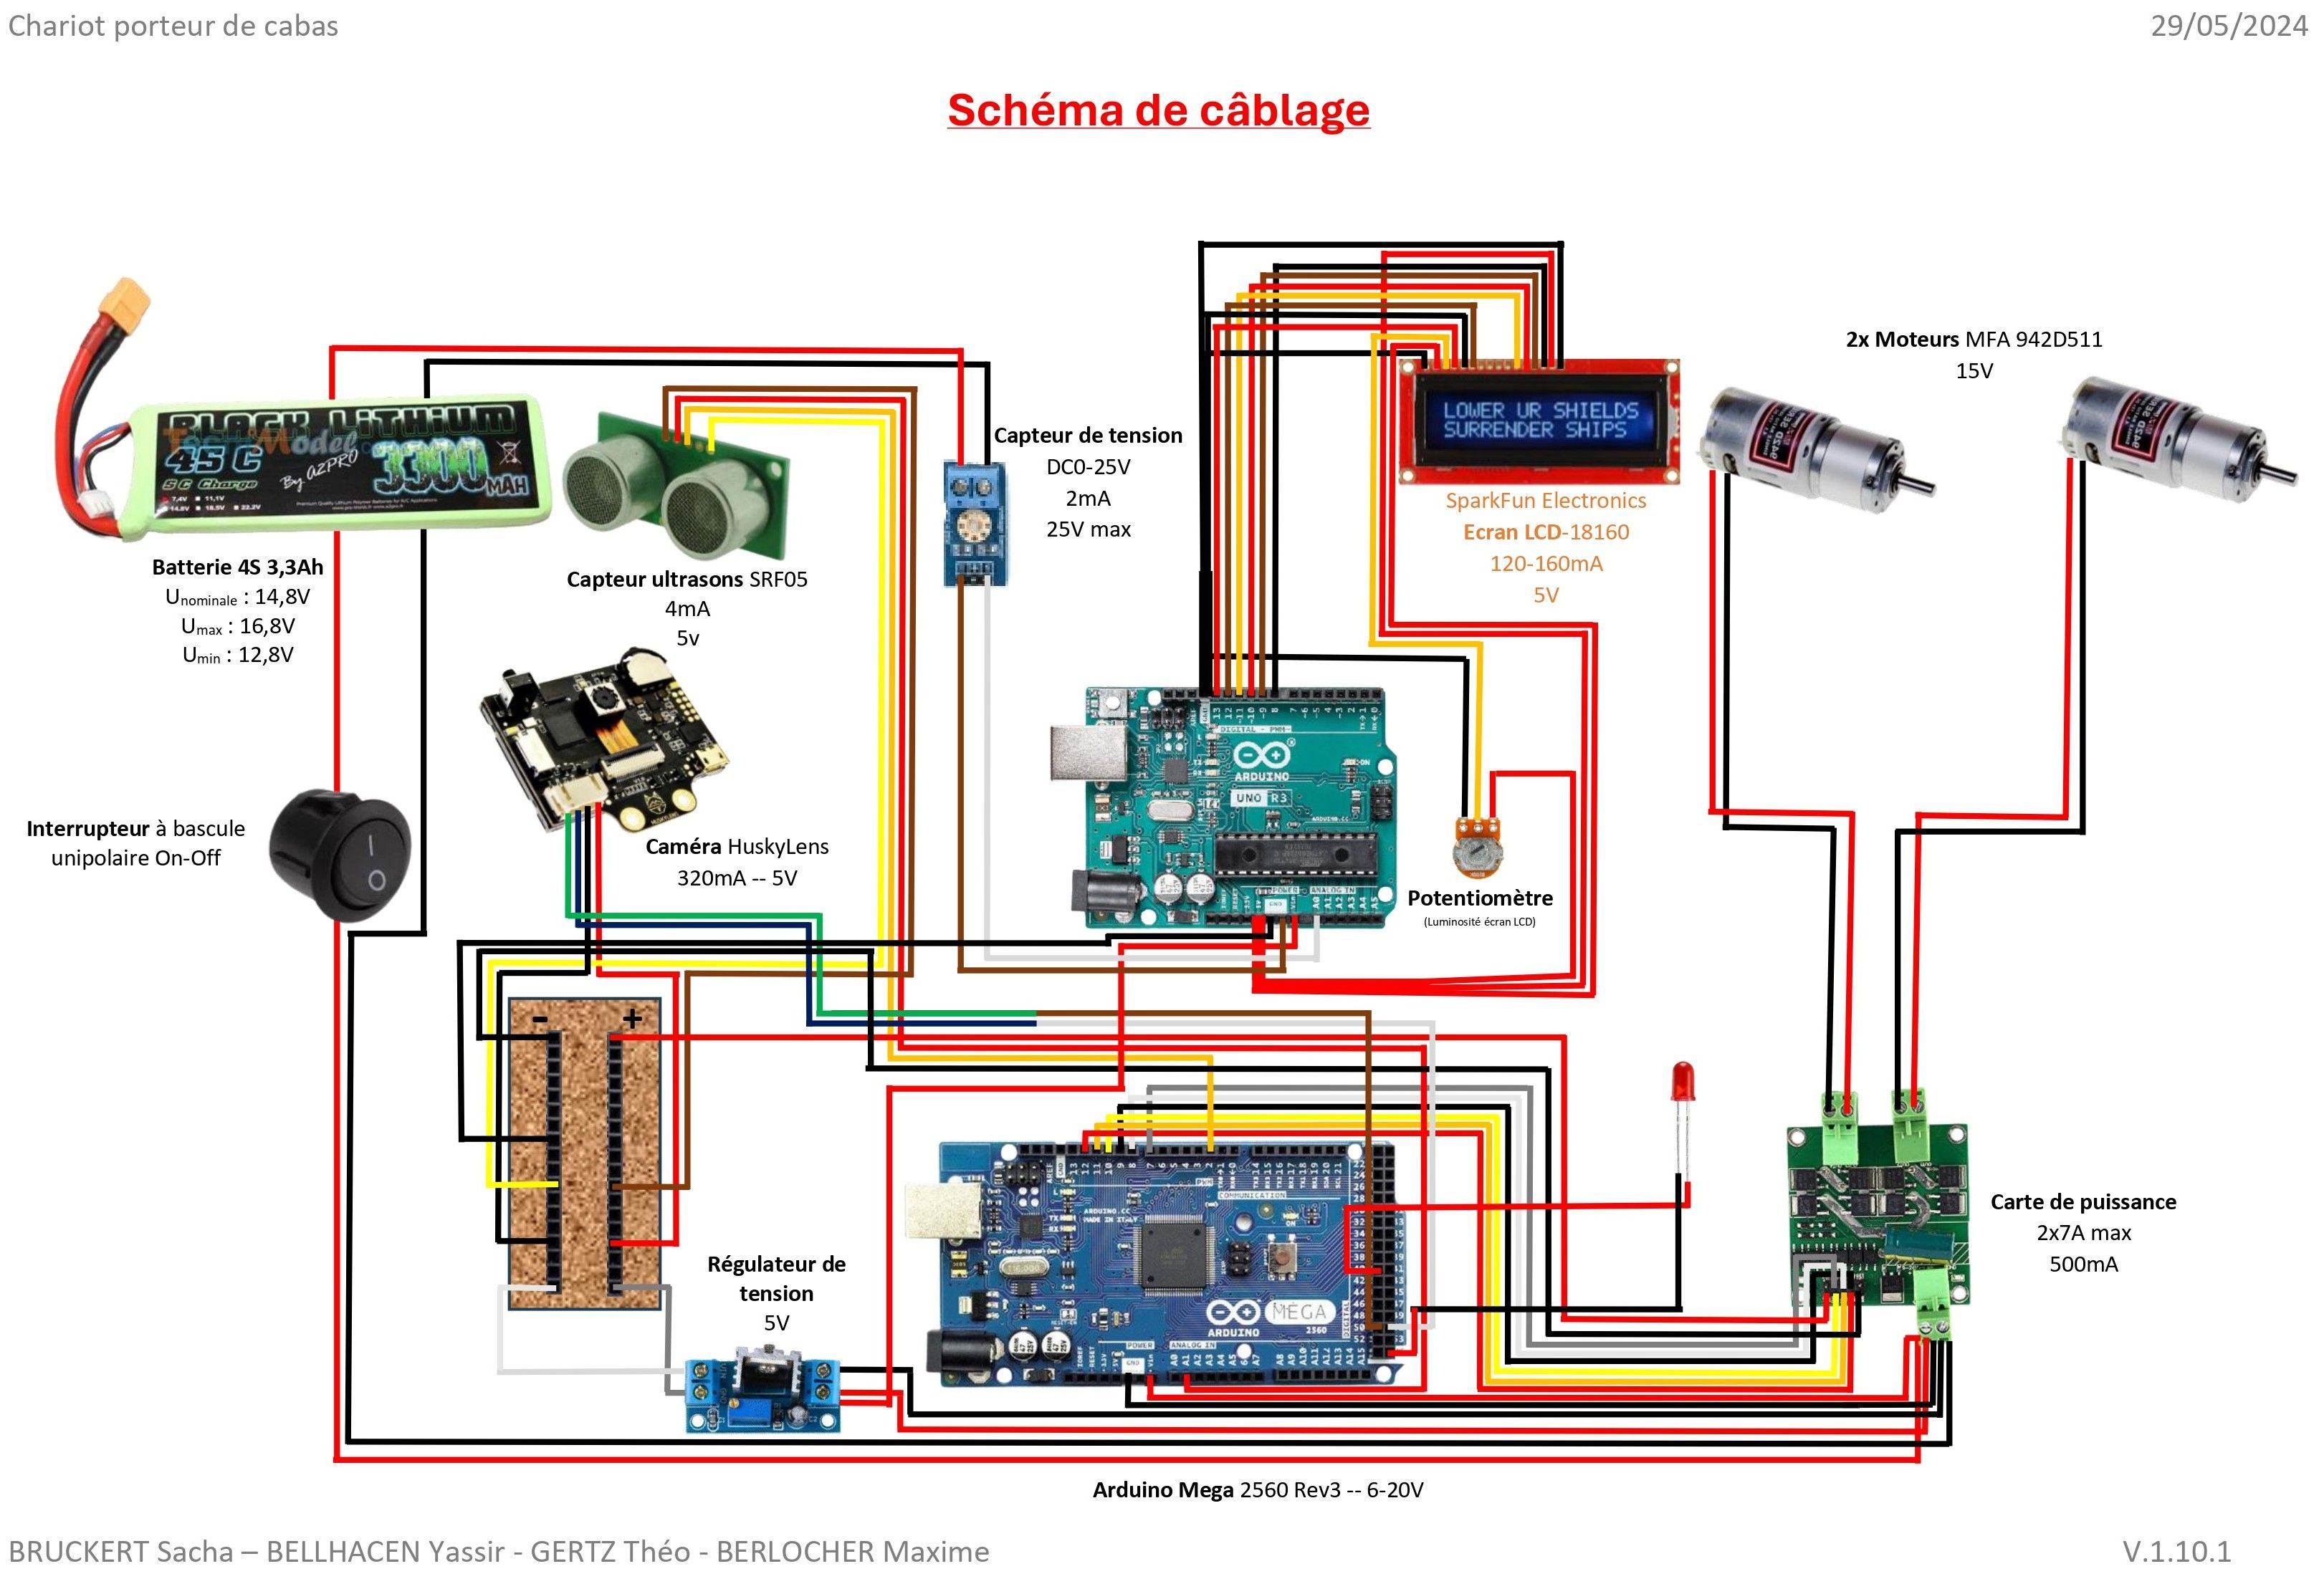
Schéma de câblage du système complet
Processus de développement (5 mois)
Phase 1 — Besoins et contraintes
Définir les points faibles pour les utilisateurs, les contraintes en matière de sécurité et les scénarios réalistes dans les supermarchés.
Phase 2 — Architecture et simulations
Modéliser les comportements et valider les hypothèses initiales avec Scilab avant la construction.
Phase 3 — Prototypage et fabrication
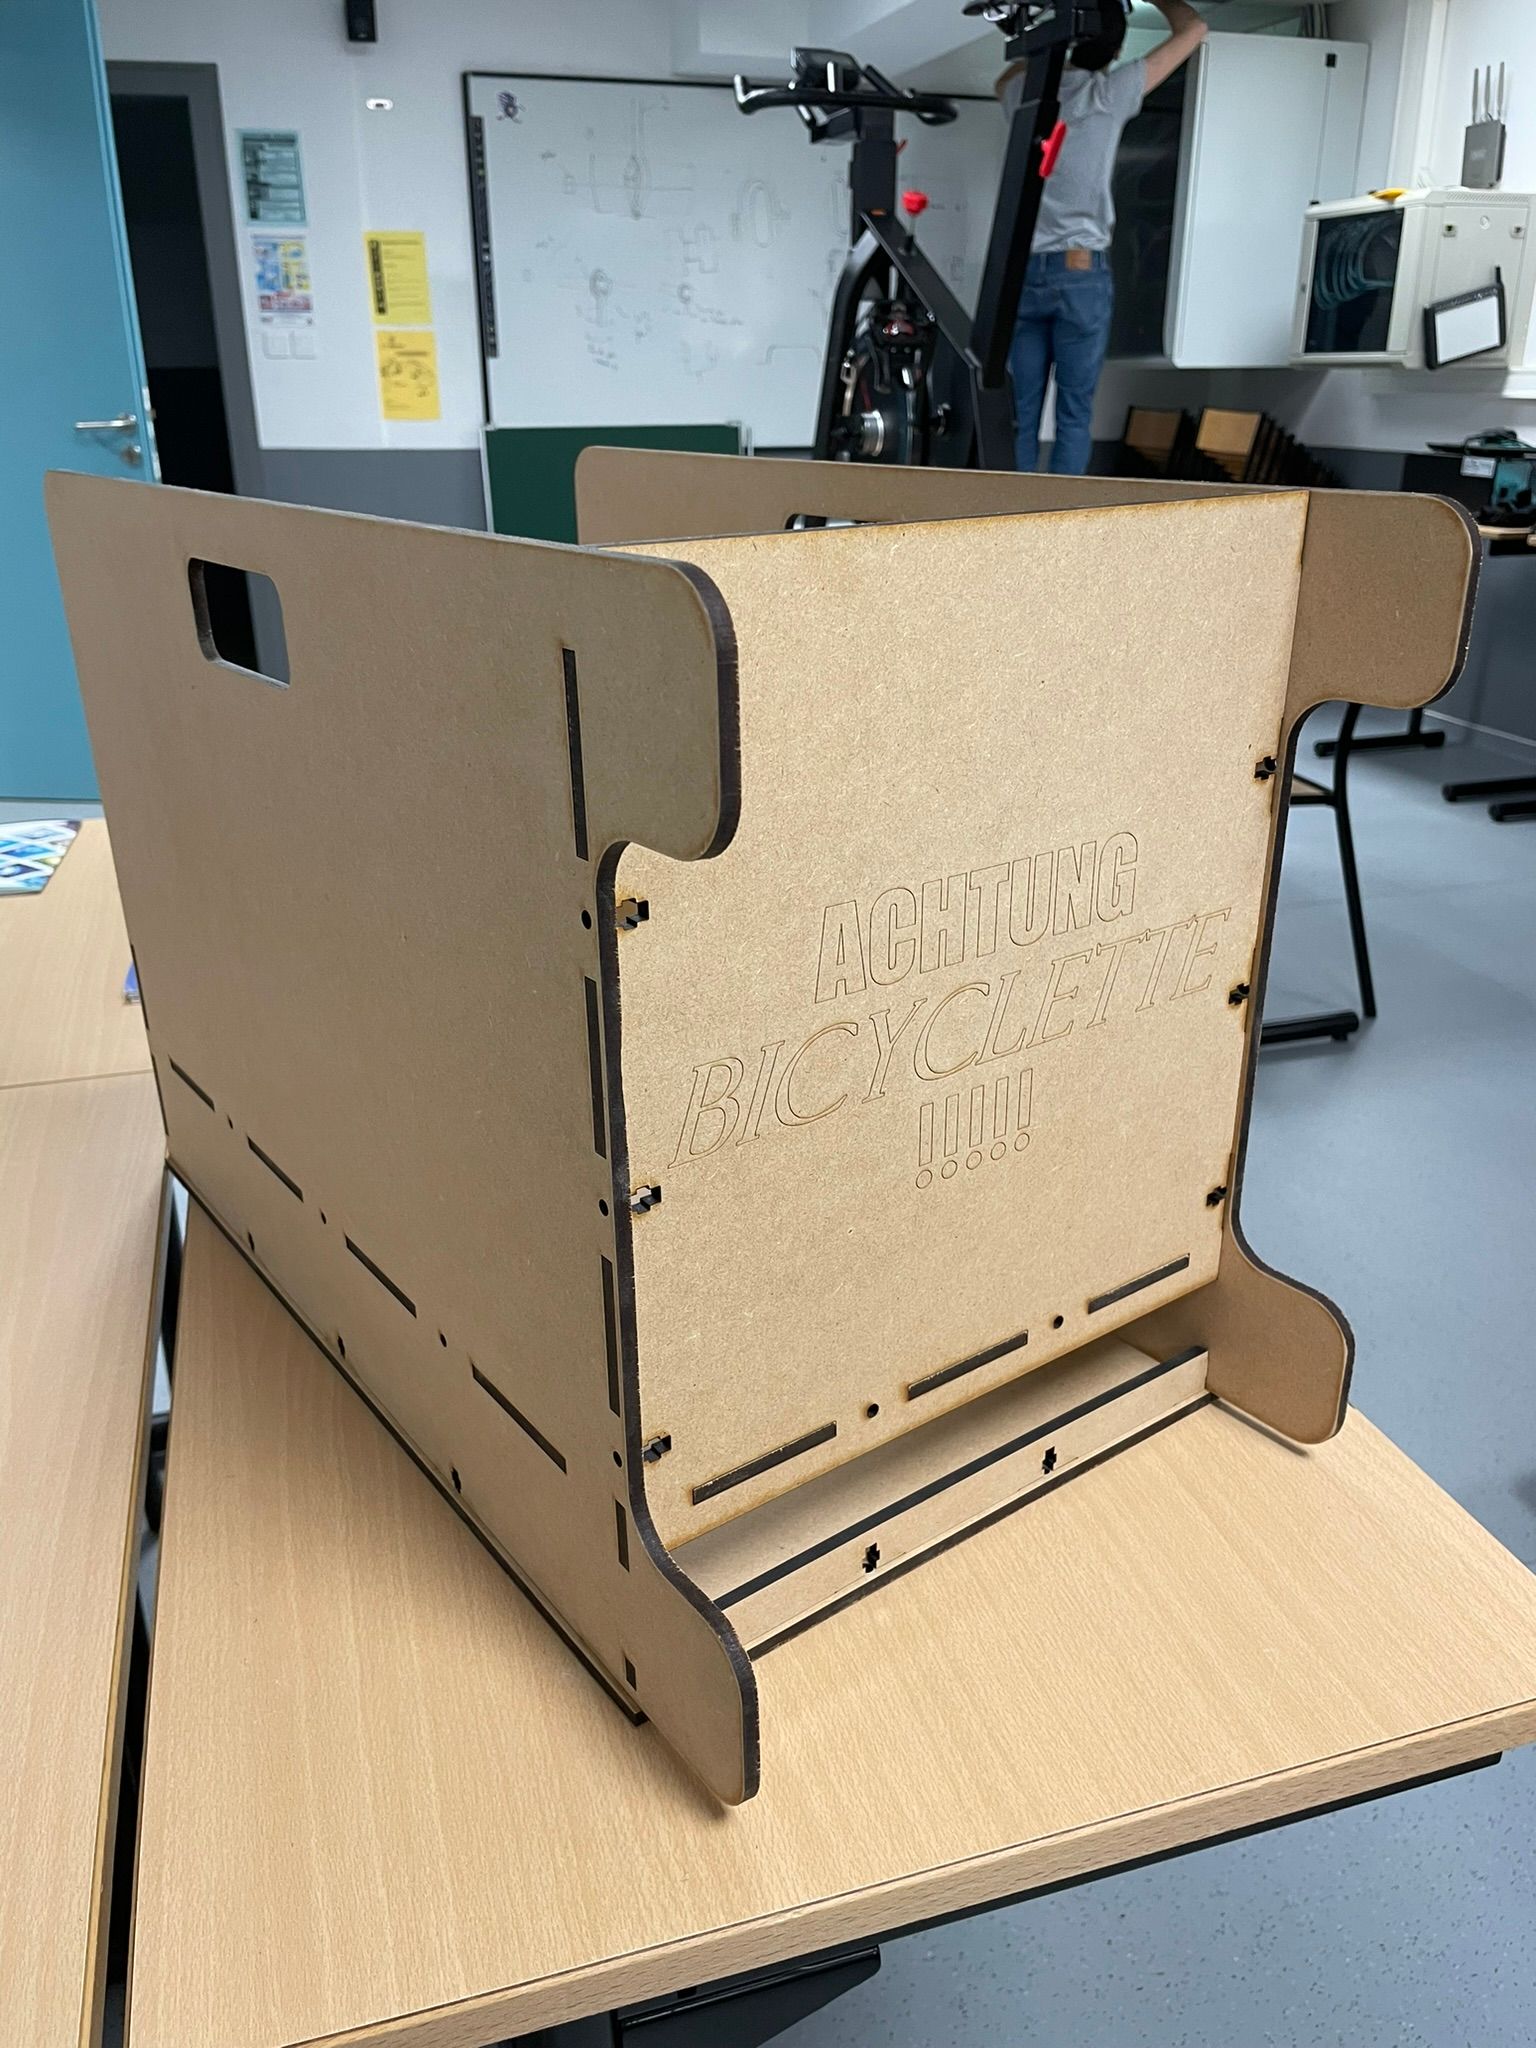
Itérations à l'aide d'imprimantes 3D, de découpeuses laser et d'outils de soudure pour intégrer l'électronique et la mécanique.
Phase 4 — Intégration et tests
Valider le suivi, la détection d'obstacles, la stabilité de l'alimentation et les commentaires sur l'interface utilisateur.
Galerie
Photos prises durant le projet (prototype, atelier, câblage, capteurs, essais).
Points clés à retenir
- La conception axée sur l'accessibilité nécessite des contraintes de sécurité claires et des flux d'interaction simples.
- La perception multicouche (suivi par caméra + capteurs d'obstacles) améliore la robustesse dans les environnements réels.
- L'architecture d'alimentation et la qualité du câblage sont essentielles pour garantir la fiabilité lors de longues sessions de test.
- Le prototypage itératif (impression 3D / découpe laser) a accéléré les améliorations mécaniques et d'intégration.
Autre projet