


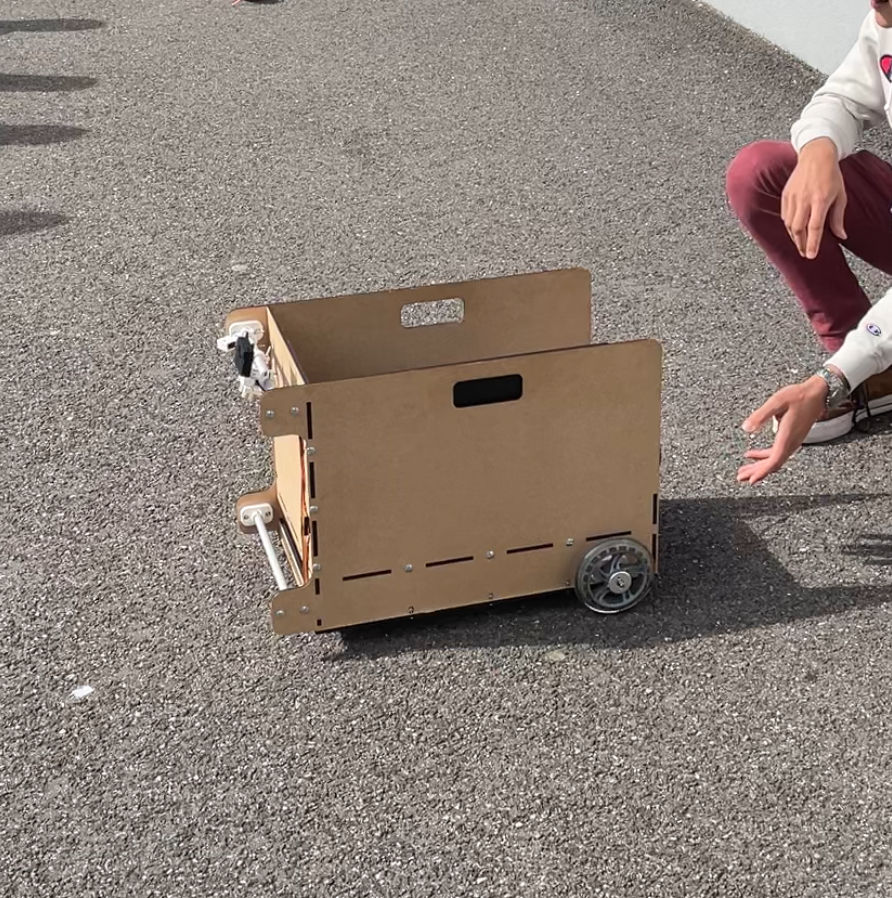
Projet familial • Lancé en novembre 2022 • Tests en cours
AIS — Remplacement automatisé des plaques pour une ferme d'impression 3D
AIS est notre projet d'automatisation interne, inspiré du Prusa Pro Automated Farm System (AFS) : une installation robotisée conçue pour remplacer les plaques de construction pleines par des plaques vides, afin qu'un groupe d'imprimantes puisse fonctionner plus longtemps sans intervention humaine.
Fiche projet
- Type
- Projet familial
- Lancement
- Novembre 2022
- Statut
- Tests en cours
- Mon rôle
- Électronique et commande
- Technologies
Origine du projet
Le projet AIS a pris forme en novembre 2022, à la suite de notre visite du salon Formnext à Francfort — le grand rendez-vous international de la fabrication additive. Nous y avons découvert le concept Prusa Pro AFS (Automated Farm System), un système robotisé capable d'échanger automatiquement les plateaux de construction sur un parc d'imprimantes. L'idée nous a immédiatement semblé transposable à notre propre ferme.
Pourquoi ce projet nous tient à cœur
À la maison, nous exploitons environ dix imprimantes 3D. Notre suivi interne a mis en évidence un constat frappant : malgré le temps passé à relancer manuellement les impressions, l'impression effective ne représente qu'environ 20 % du temps disponible. Le reste est de l'inactivité — plateau plein, imprimante en attente. AIS vise à corriger cela et à se rapprocher d'une production 24h/24, 7j/7.
- Objectif : maintenir la productivité des imprimantes la nuit et pendant les périodes sans surveillance
- Contrainte : mécanique robuste + manipulation sécurisée des plateaux chauds
- Approche : structure modulaire + bras robotisé + capteurs + distribution électrique fiable
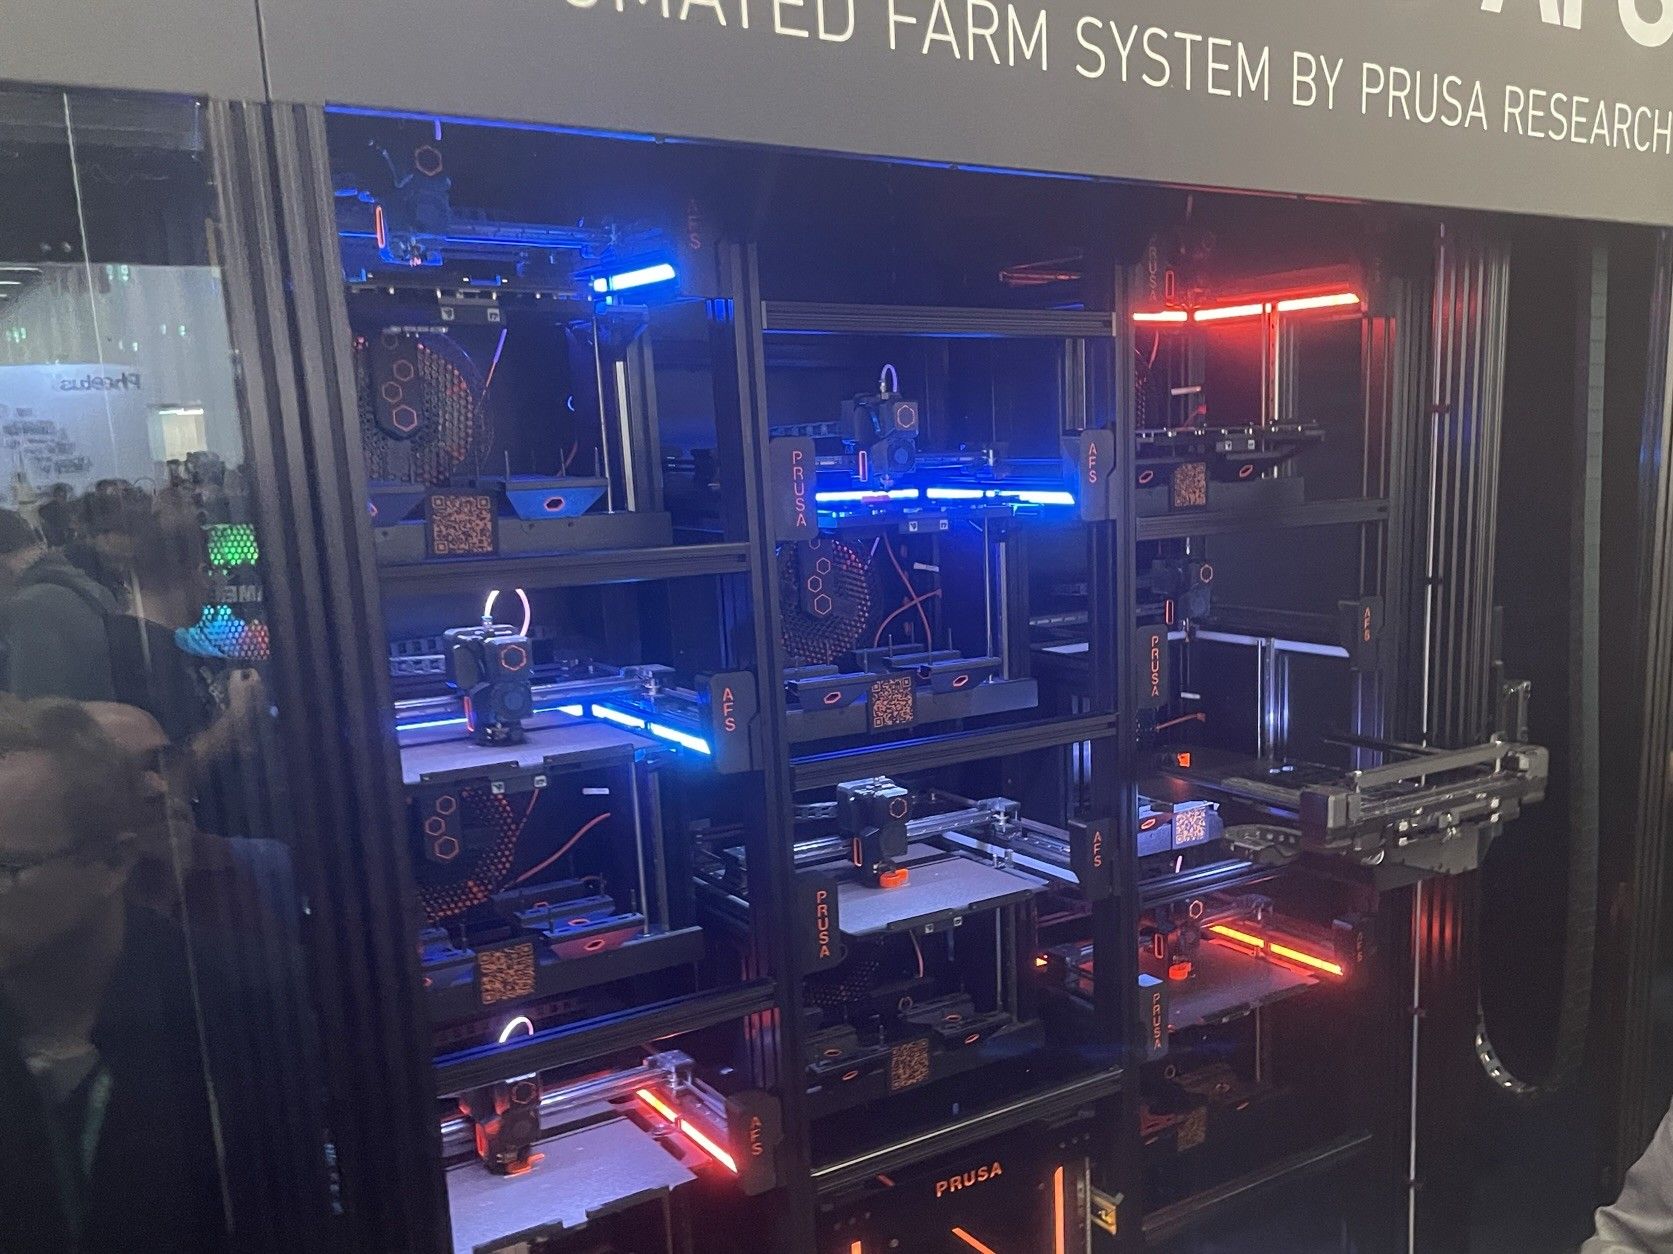
Prusa Pro AFS au salon Formnext 2022 (Francfort)
Équipe et responsabilités
Frédéric Berlocher
- Conception mécanique complète dans Fusion 360
- Approvisionnement des pièces et coordination fournisseurs
- Organisation des impressions 3D des pièces fonctionnelles
- Assemblage mécanique du cadre et du bras
Maxime Berlocher
- Architecture et dimensionnement de la distribution électrique
- Stratégie de commande des axes (drivers, homing, butées)
- Câblage et documentation des schémas électriques
- Programmation Arduino des cycles de mouvement
- Conduite des premiers essais moteurs et test de la pince
Analyse fonctionnelle
Avant tout développement, j'ai réalisé une analyse fonctionnelle structurée du système, en identifiant les fonctions principales (FP) que le robot doit remplir et les fonctions contraintes (FC) qu'il doit respecter.
Fonctions principales
FP1 : Le robot doit aller chercher les plateaux sur l'imprimante et les amener dans un espace de stockage.
FP2 : Le robot doit aller chercher un plateau vide et le positionner correctement sur l'imprimante.
Fonctions contraintes :
- FC1 : Ne pas gêner le fonctionnement des imprimantes ni bloquer les accès
- FC2 : Tous les déplacements restent dans l'espace défini
- FC3 : Saisir et relâcher les plateaux sans les abîmer
- FC4 : Récupérer l'état des imprimantes via API
- FC5 : Arrêt d'urgence en cas de détection d'obstacle ou de présence humaine
- FC6 : Gérer une série d'impressions sans intervention humaine
- FC7 : Répéter les cycles sans erreurs avec une bonne précision
- FC8 : Respecter une enveloppe budgétaire
- FC9 : Intégrer un système de commande manuelle et d'état de stockage
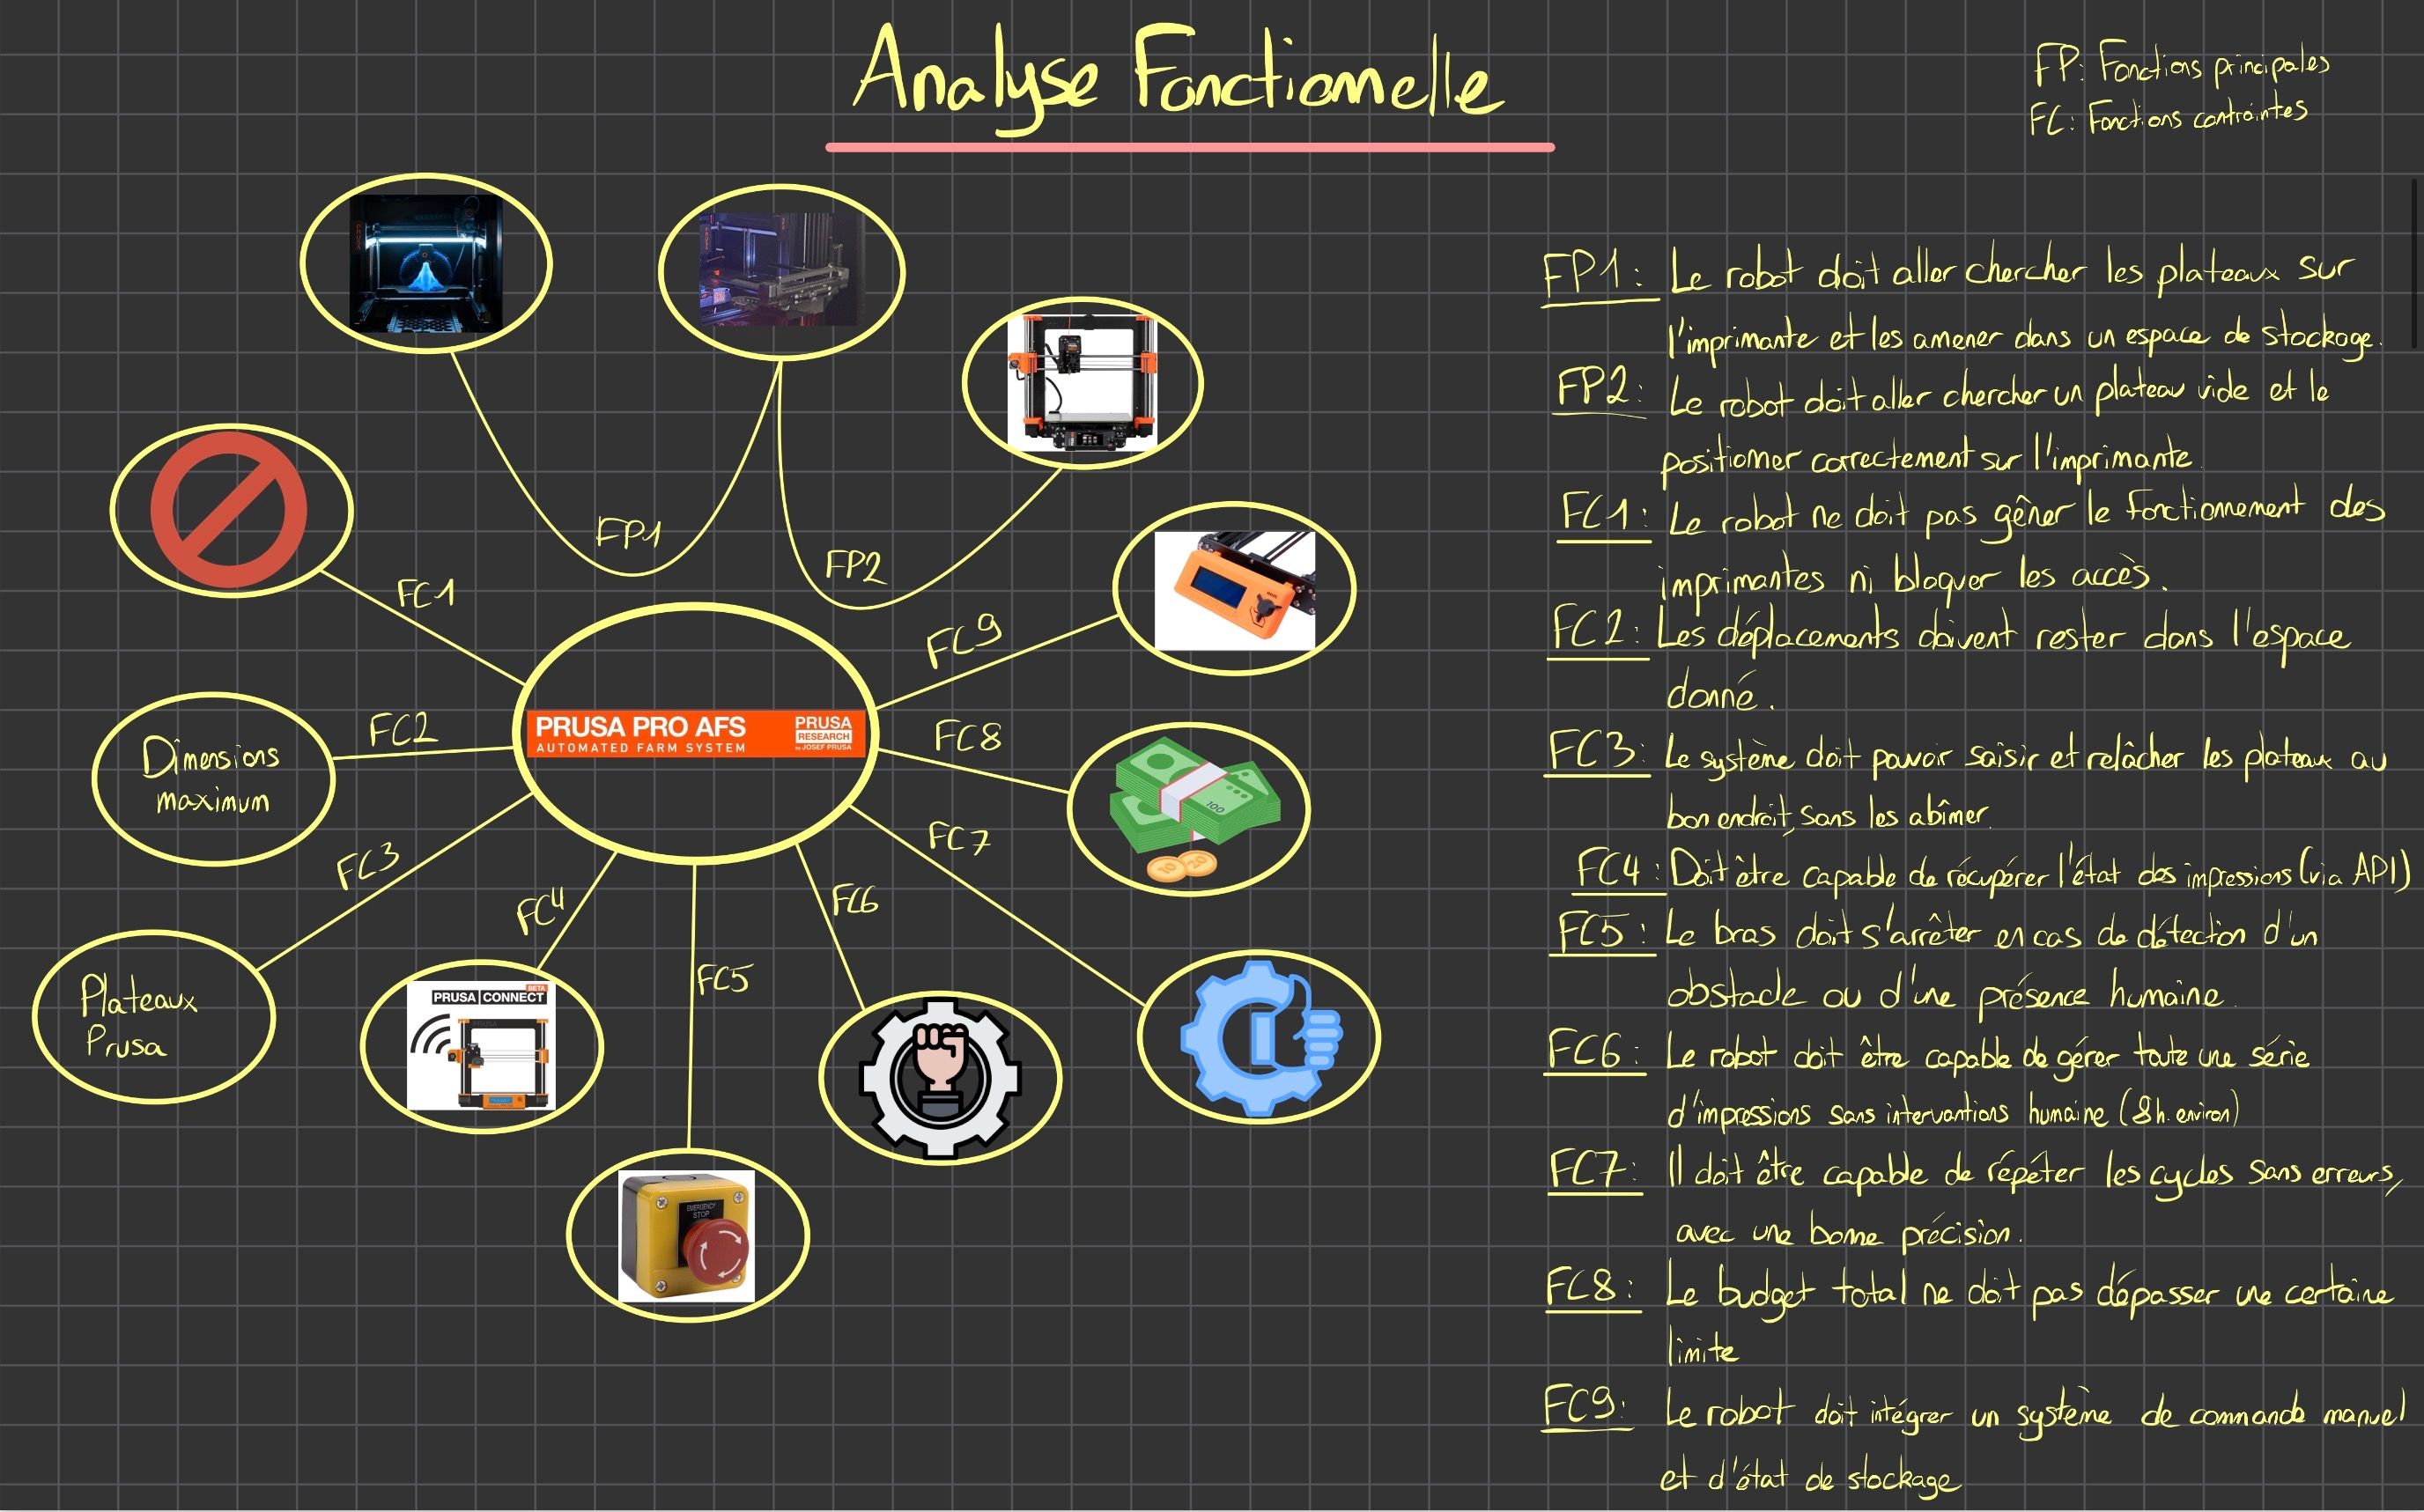
Document d'analyse fonctionnelle — cliquer pour agrandir
Recherche de solutions
J'ai conduit une phase de recherche comparative pour sélectionner les composants électroniques et la stratégie de commande. Pour chaque sous-système, j'ai évalué plusieurs options en fonction des performances, du coût et de la facilité d'intégration.
Drivers moteur
BIGTREETECH TMC2209 (UART, micro-pas, protection thermique)
Microcontrôleur
Arduino UNO — prototype ; Teensy 4.1 comparé pour version finale
Moteurs
NEMA 17 (4 fils) — format 34 mm
Encodeur
Encodeur optique AS5048A étudié
Alimentation
24 V DC — Mean Well LRS-350-24 / NES-350-24 comparées — Utilisation d'une alimentation d'imprimante 3D provisoirement
L298N
ÉcartéDriver H-bridge classique — pertes thermiques trop importantes, pas de micro-pas natif
Choix du TMC2209 justifié
Par rapport au L298N, les TMC2209 offrent un pilotage en micro-pas (jusqu'à 1/256), une communication UART pour la configuration dynamique, une détection automatique de charge (StallGuard) utilisable pour le homing sans capteur, et une protection thermique intégrée — des atouts déterminants pour un système qui tourne sans surveillance.
Comparatif détaillé
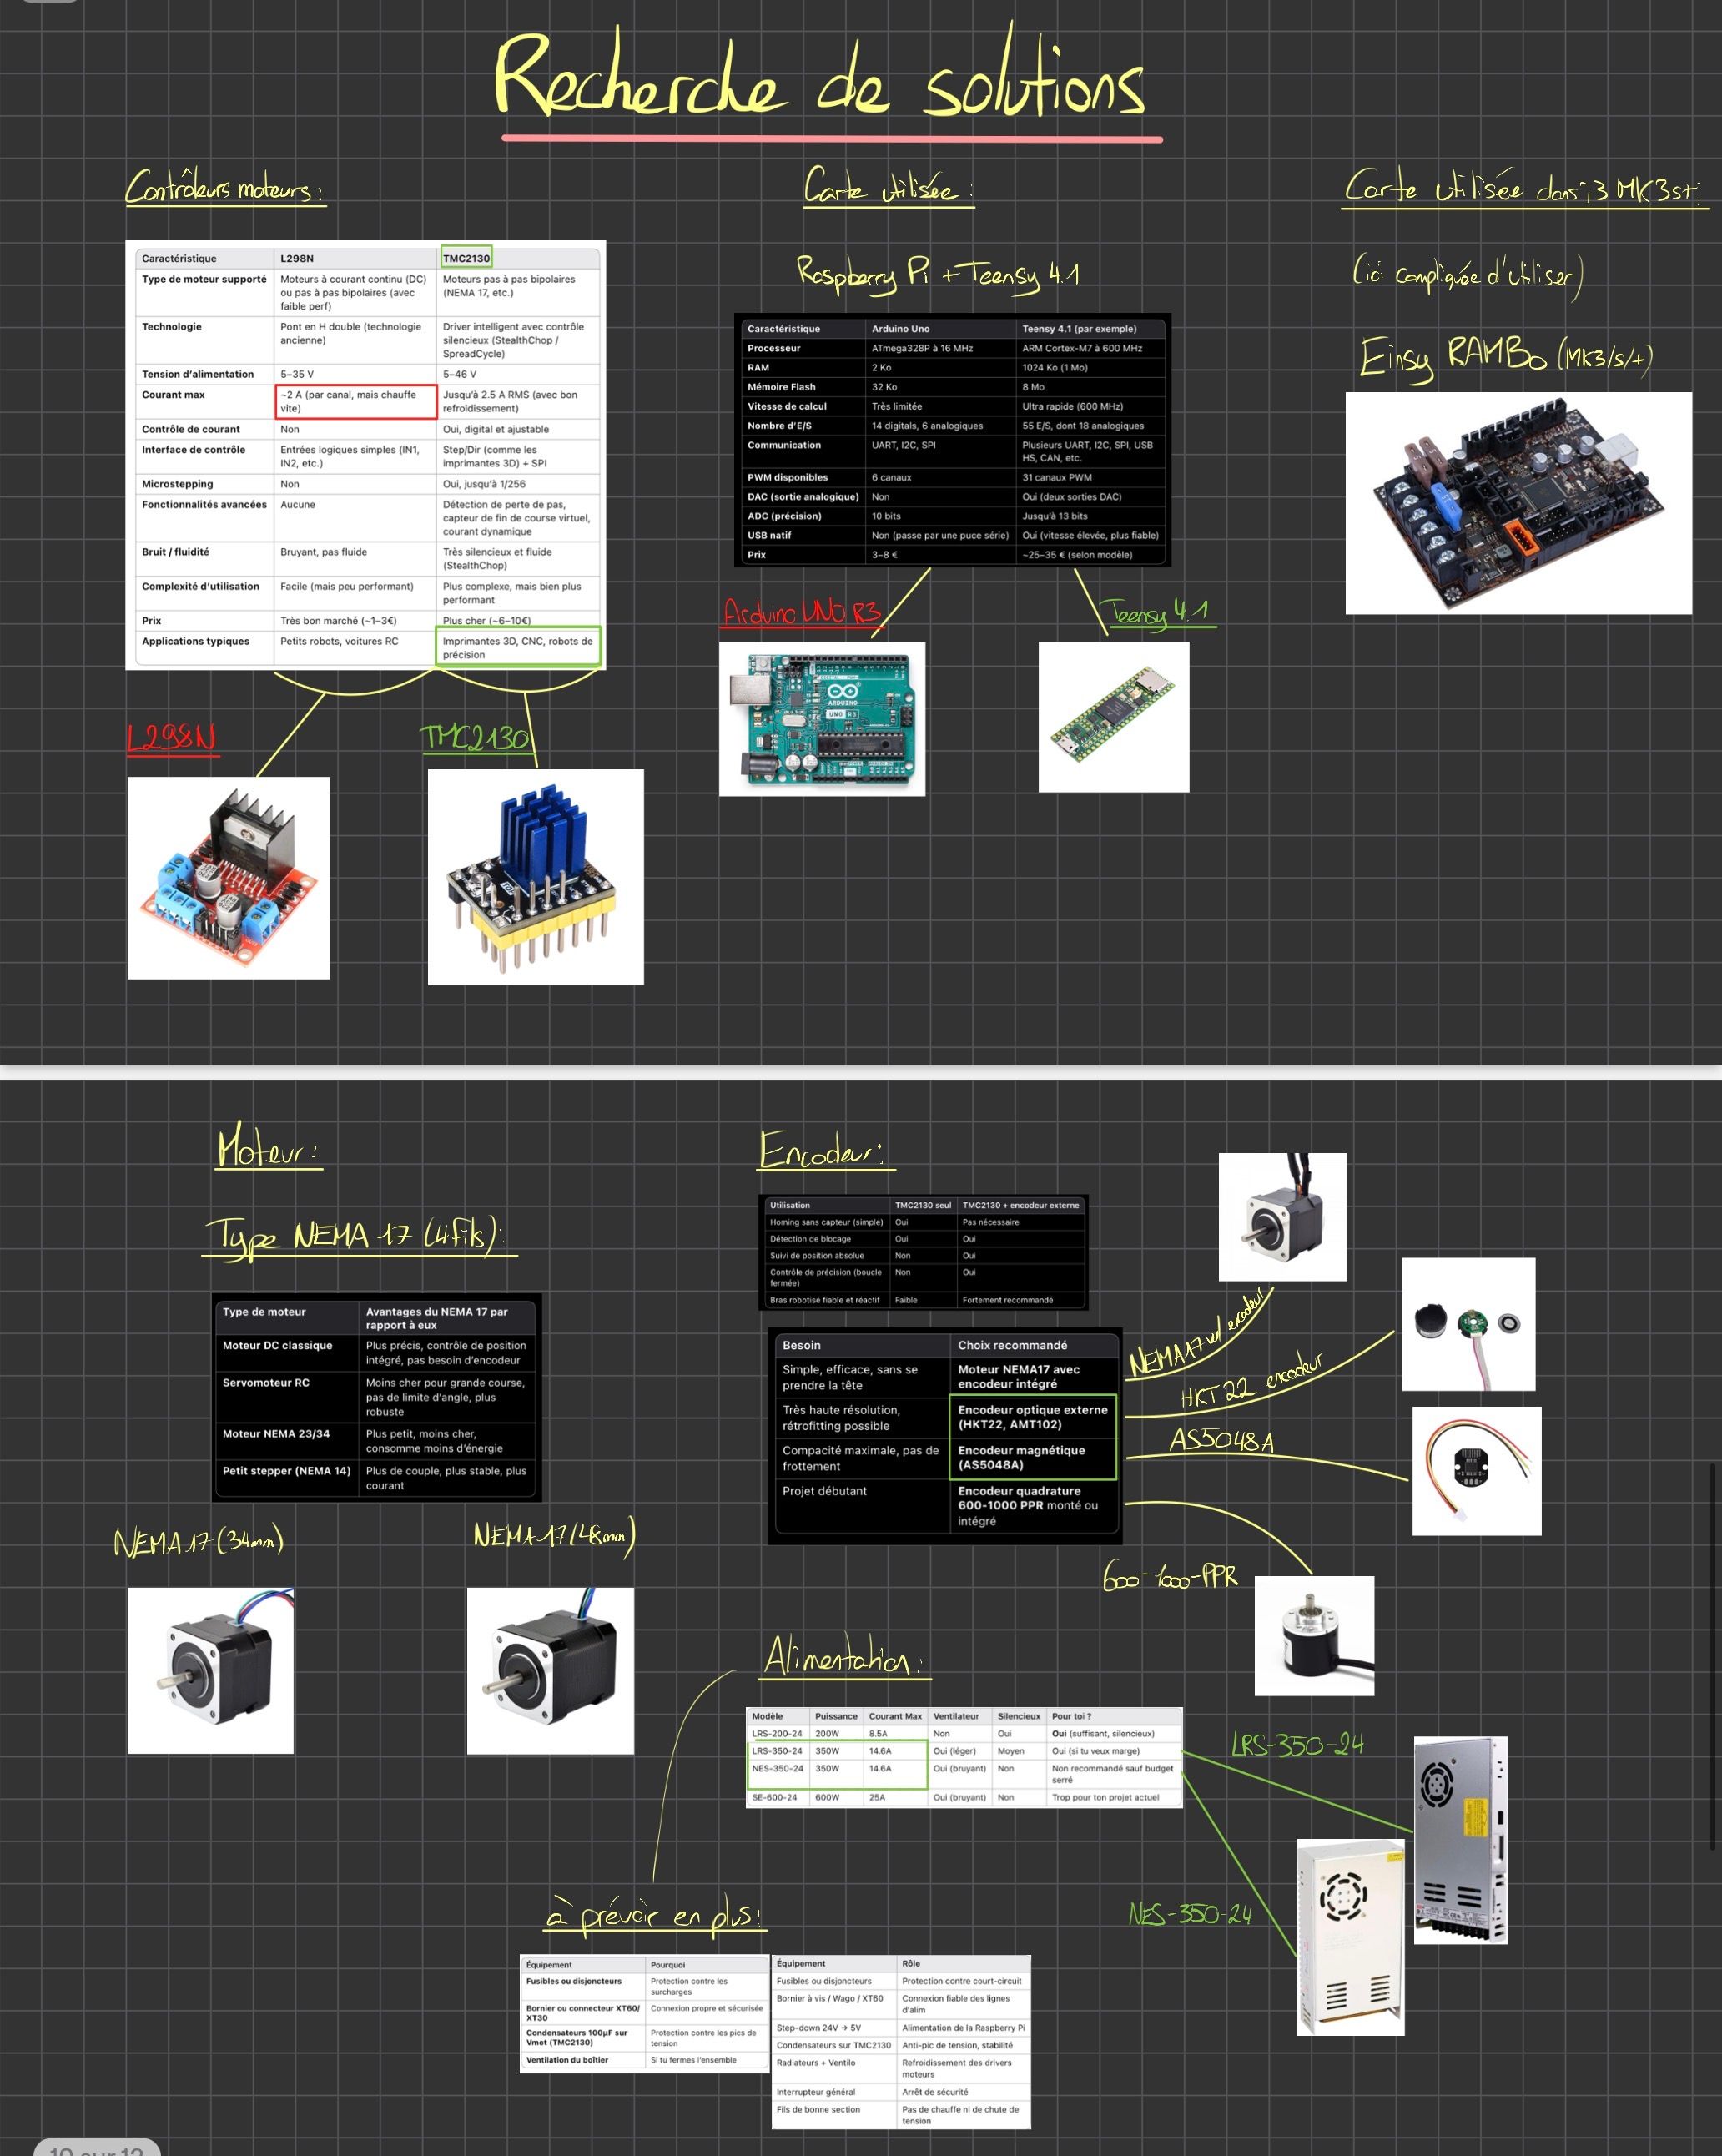
Transcription de mon document de recherche. Chaque bloc s'ouvre sur le tableau comparatif d'un sous-système.
Contrôleurs moteurs : L298N ou TMC2130
| Caractéristique | L298N | TMC2130 |
|---|---|---|
| Type de moteur supporté | Moteurs à courant continu (DC) ou pas à pas bipolaires (avec faible perf) | Moteurs pas à pas bipolaires (NEMA 17, etc.) |
| Technologie | Pont en H double (technologie ancienne) | Driver intelligent avec contrôle silencieux (StealthChop / SpreadCycle) |
| Tension d'alimentation | 5–35 V | 5–46 V |
| Courant max | ~2 A (par canal, mais chauffe vite) | Jusqu'à 2,5 A crête (avec bon refroidissement) |
| Contrôle de courant | Non | Oui, digital et ajustable |
| Interface de contrôle | Entrées logiques simples (IN1, IN2, etc.) | Step/Dir (comme les imprimantes 3D) + SPI |
| Microstepping | Non | Oui, jusqu'à 1/256 |
| Fonctionnalités avancées | Aucune | Détection de perte de pas, capteur de fin de course virtuel, courant dynamique |
| Bruit / fluidité | Bruyant, pas fluide | Très silencieux et fluide (StealthChop) |
| Complexité d'utilisation | Facile (mais peu performant) | Plus complexe, mais bien plus performant |
| Prix | Très bon marché (~1–3 €) | Plus cher (~6–10 €) |
| Applications typiques | Petits robots, voitures RC | Imprimantes 3D, CNC, robots de précision |
Courant max du L298N entouré en rouge ; colonne TMC2130 et ses applications entourées en vert.
Carte de commande : Arduino Uno ou Teensy 4.1
| Caractéristique | Arduino Uno | Teensy 4.1 (par exemple) |
|---|---|---|
| Processeur | ATmega328P à 16 MHz | ARM Cortex-M7 à 600 MHz |
| RAM | 2 Ko | 1024 Ko (1 Mo) |
| Mémoire Flash | 32 Ko | 8 Mo |
| Vitesse de calcul | Très limitée | Ultra rapide (600 MHz) |
| Nombre d'E/S | 14 numériques, 6 analogiques | 55 E/S, dont 18 analogiques |
| Communication | UART, I2C, SPI | Plusieurs UART, I2C, SPI, USB HS, CAN, etc. |
| USB natif | Non (passe par une puce série) | Oui (vitesse élevée, plus fiable) |
| Prix | 3–8 € | ~25–35 € (selon modèle) |
« Carte utilisée : Raspberry Pi + Teensy 4.1 » ; Arduino UNO R3 ; Teensy 4.1.
« Carte utilisée dans l'i3 MK3S+ (ici compliquée à utiliser) : Einsy RAMBo (MK3/S/+) ».
Moteur : pourquoi le NEMA 17
| Type de moteur | Avantages du NEMA 17 par rapport à eux |
|---|---|
| Moteur DC classique | Plus précis, contrôle de position intégré, pas besoin d'encodeur |
| Servomoteur RC | Moins cher pour grande course, pas de limite d'angle, plus robuste |
| Moteur NEMA 23/34 | Plus petit, moins cher, consomme moins d'énergie |
| Petit stepper (NEMA 14) | Plus de couple, plus stable, plus courant |
Deux longueurs comparées, NEMA 17 (34 mm) et NEMA 17 (48 mm).
Encodeur : intérêt et options
| Utilisation | TMC2130 seul | TMC2130 + encodeur externe |
|---|---|---|
| Homing sans capteur (simple) | Oui | Pas nécessaire |
| Détection de blocage | Oui | Oui |
| Suivi de position absolue | Non | Oui |
| Contrôle de précision (boucle fermée) | Non | Oui |
| Bras robotisé fiable et réactif | Faible | Fortement recommandé |
| Besoin | Choix recommandé |
|---|---|
| Simple et efficace | Moteur NEMA 17 avec encodeur intégré |
| Très haute résolution, rétrofitting possible | Encodeur optique externe (HKT22, AMT102) |
| Compacité maximale, pas de frottement | Encodeur magnétique (AS5048A) |
| Projet débutant | Encodeur quadrature 600–1000 PPR monté ou intégré |
Options optique et magnétique entourées en vert ; photos NEMA 17 avec encodeur, encodeur HKT22, AS5048A, encodeur 600–1000 PPR.
Alimentation 24 V
| Modèle | Puissance | Courant max | Ventilateur | Silencieux | Verdict |
|---|---|---|---|---|---|
| LRS-200-24 | 200 W | 8,5 A | Non | Oui | Oui (suffisant, silencieux) |
| LRS-350-24 | 350 W | 14,6 A | Oui (léger) | Moyen | Oui (pour garder de la marge) |
| NES-350-24 | 350 W | 14,6 A | Oui (bruyant) | Non | Non recommandé sauf budget serré |
| SE-600-24 | 600 W | 25 A | Oui (bruyant) | Non | Surdimensionnée pour le projet actuel |
LRS-350-24 et NES-350-24 entourées en vert.
À prévoir en plus
| Équipement | Pourquoi |
|---|---|
| Fusibles ou disjoncteurs | Protection contre les surcharges |
| Bornier ou connecteur XT60/XT30 | Connexion propre et sécurisée |
| Condensateurs 100 µF sur Vmot (TMC2130) | Protection contre les pics de tension |
| Ventilation du boîtier | Si le boîtier est fermé |
| Équipement | Rôle |
|---|---|
| Fusibles ou disjoncteurs | Protection contre court-circuit |
| Bornier à vis / Wago / XT60 | Connexion fiable des lignes d'alim |
| Step-down 24 V → 5 V | Alimentation de la Raspberry Pi |
| Condensateurs sur TMC2130 | Anti-pic de tension, stabilité |
| Radiateurs + ventilo | Refroidissement des drivers moteurs |
| Interrupteur général | Arrêt de sécurité |
| Fils de bonne section | Pas de chauffe ni de chute de tension |
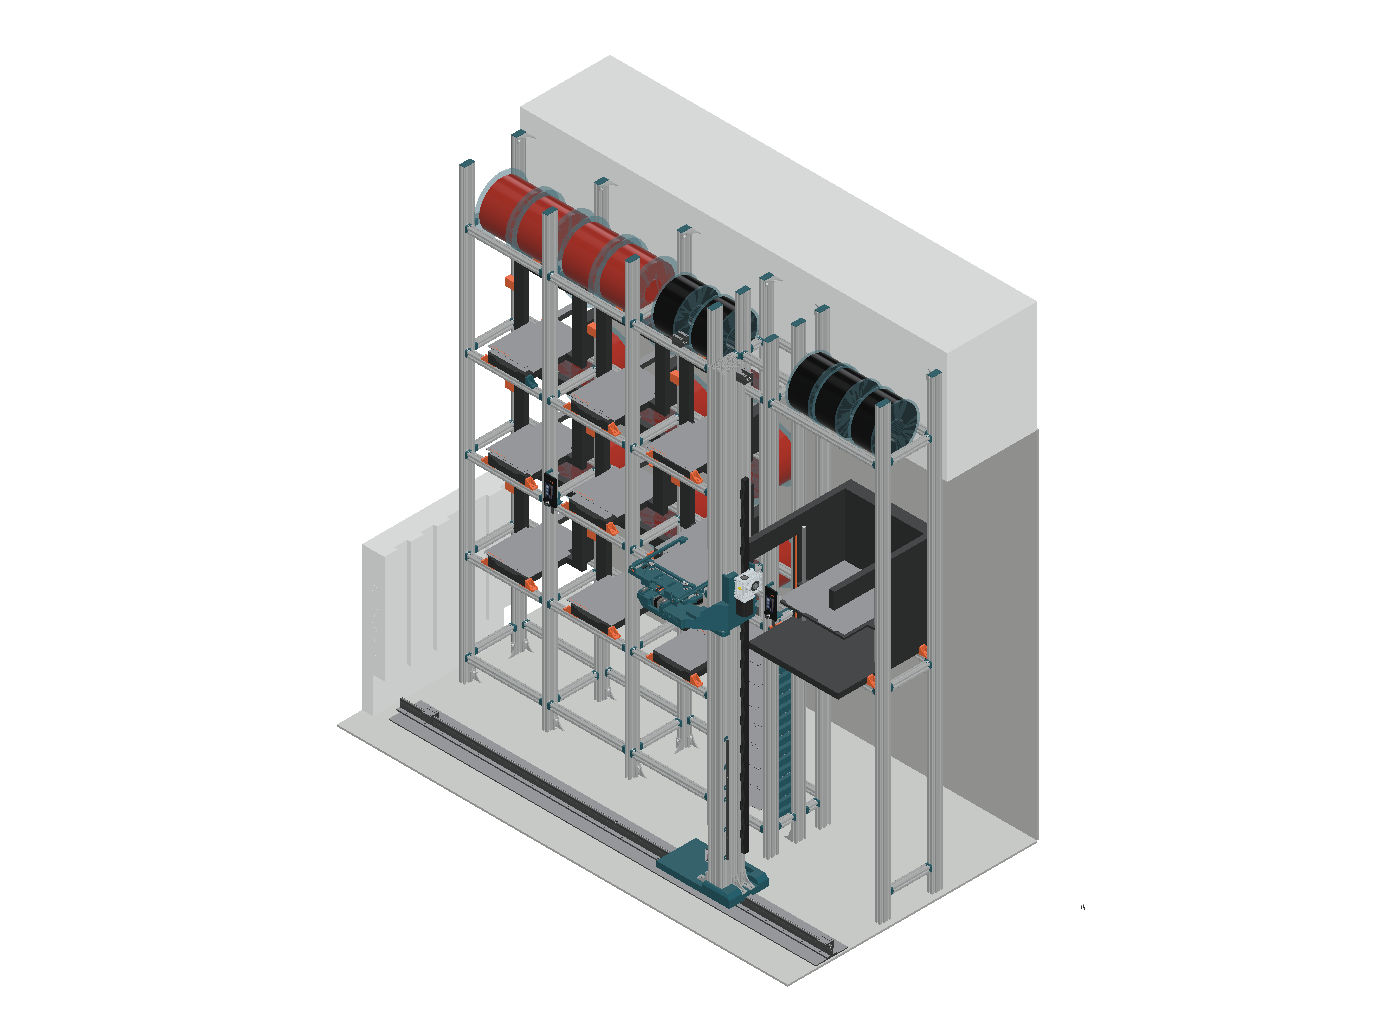
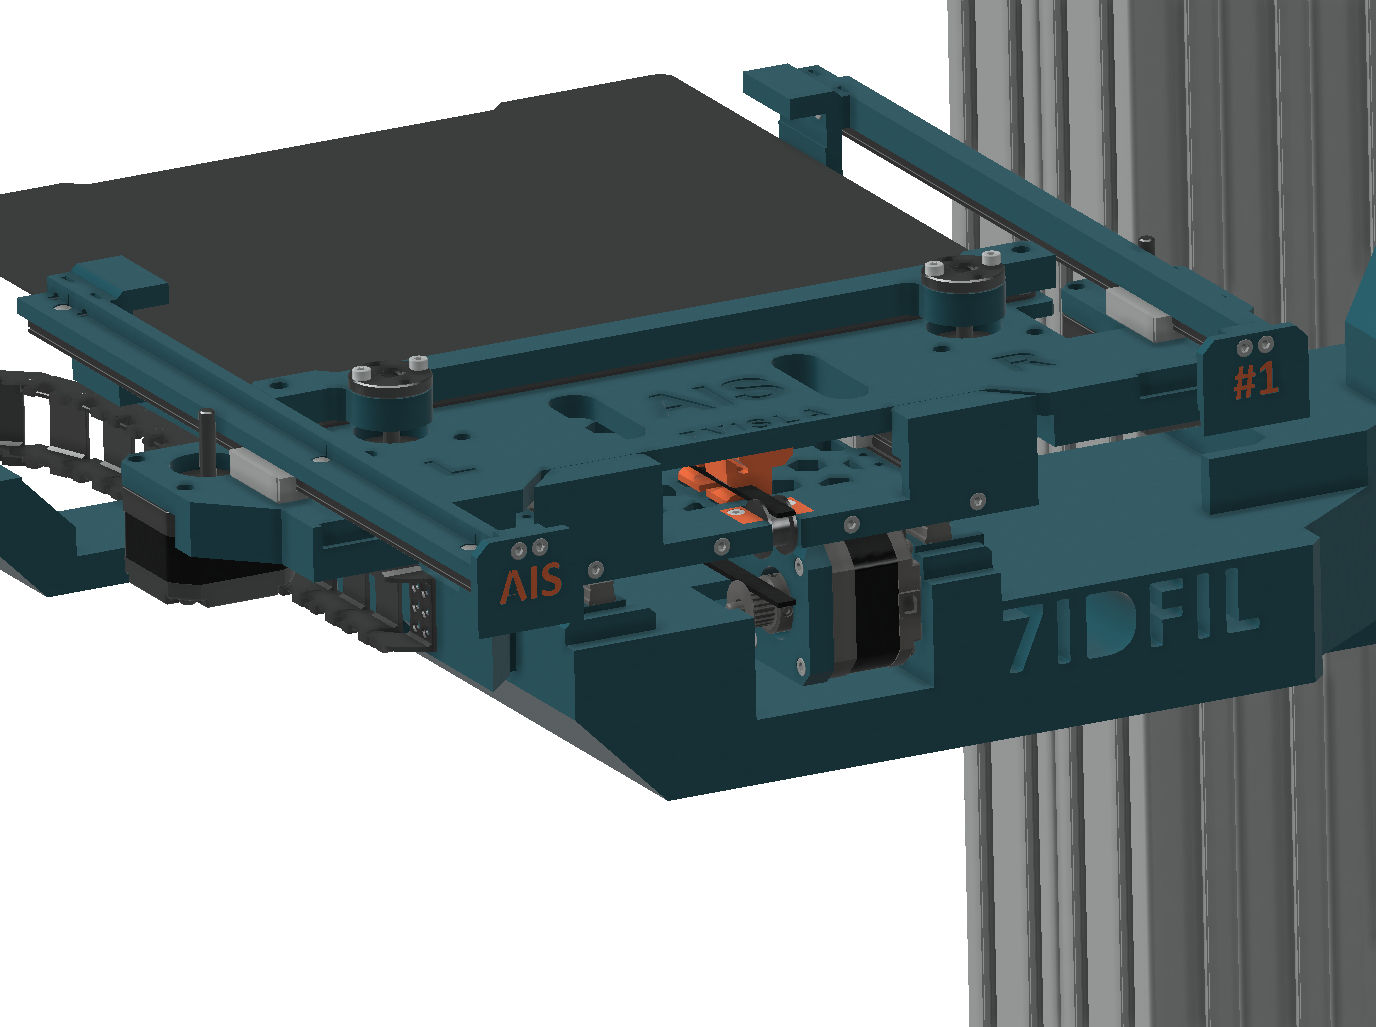
Modélisation Fusion 360 — concept du rack imprimantes et du bras de manipulation des plateaux
Architecture mécanique
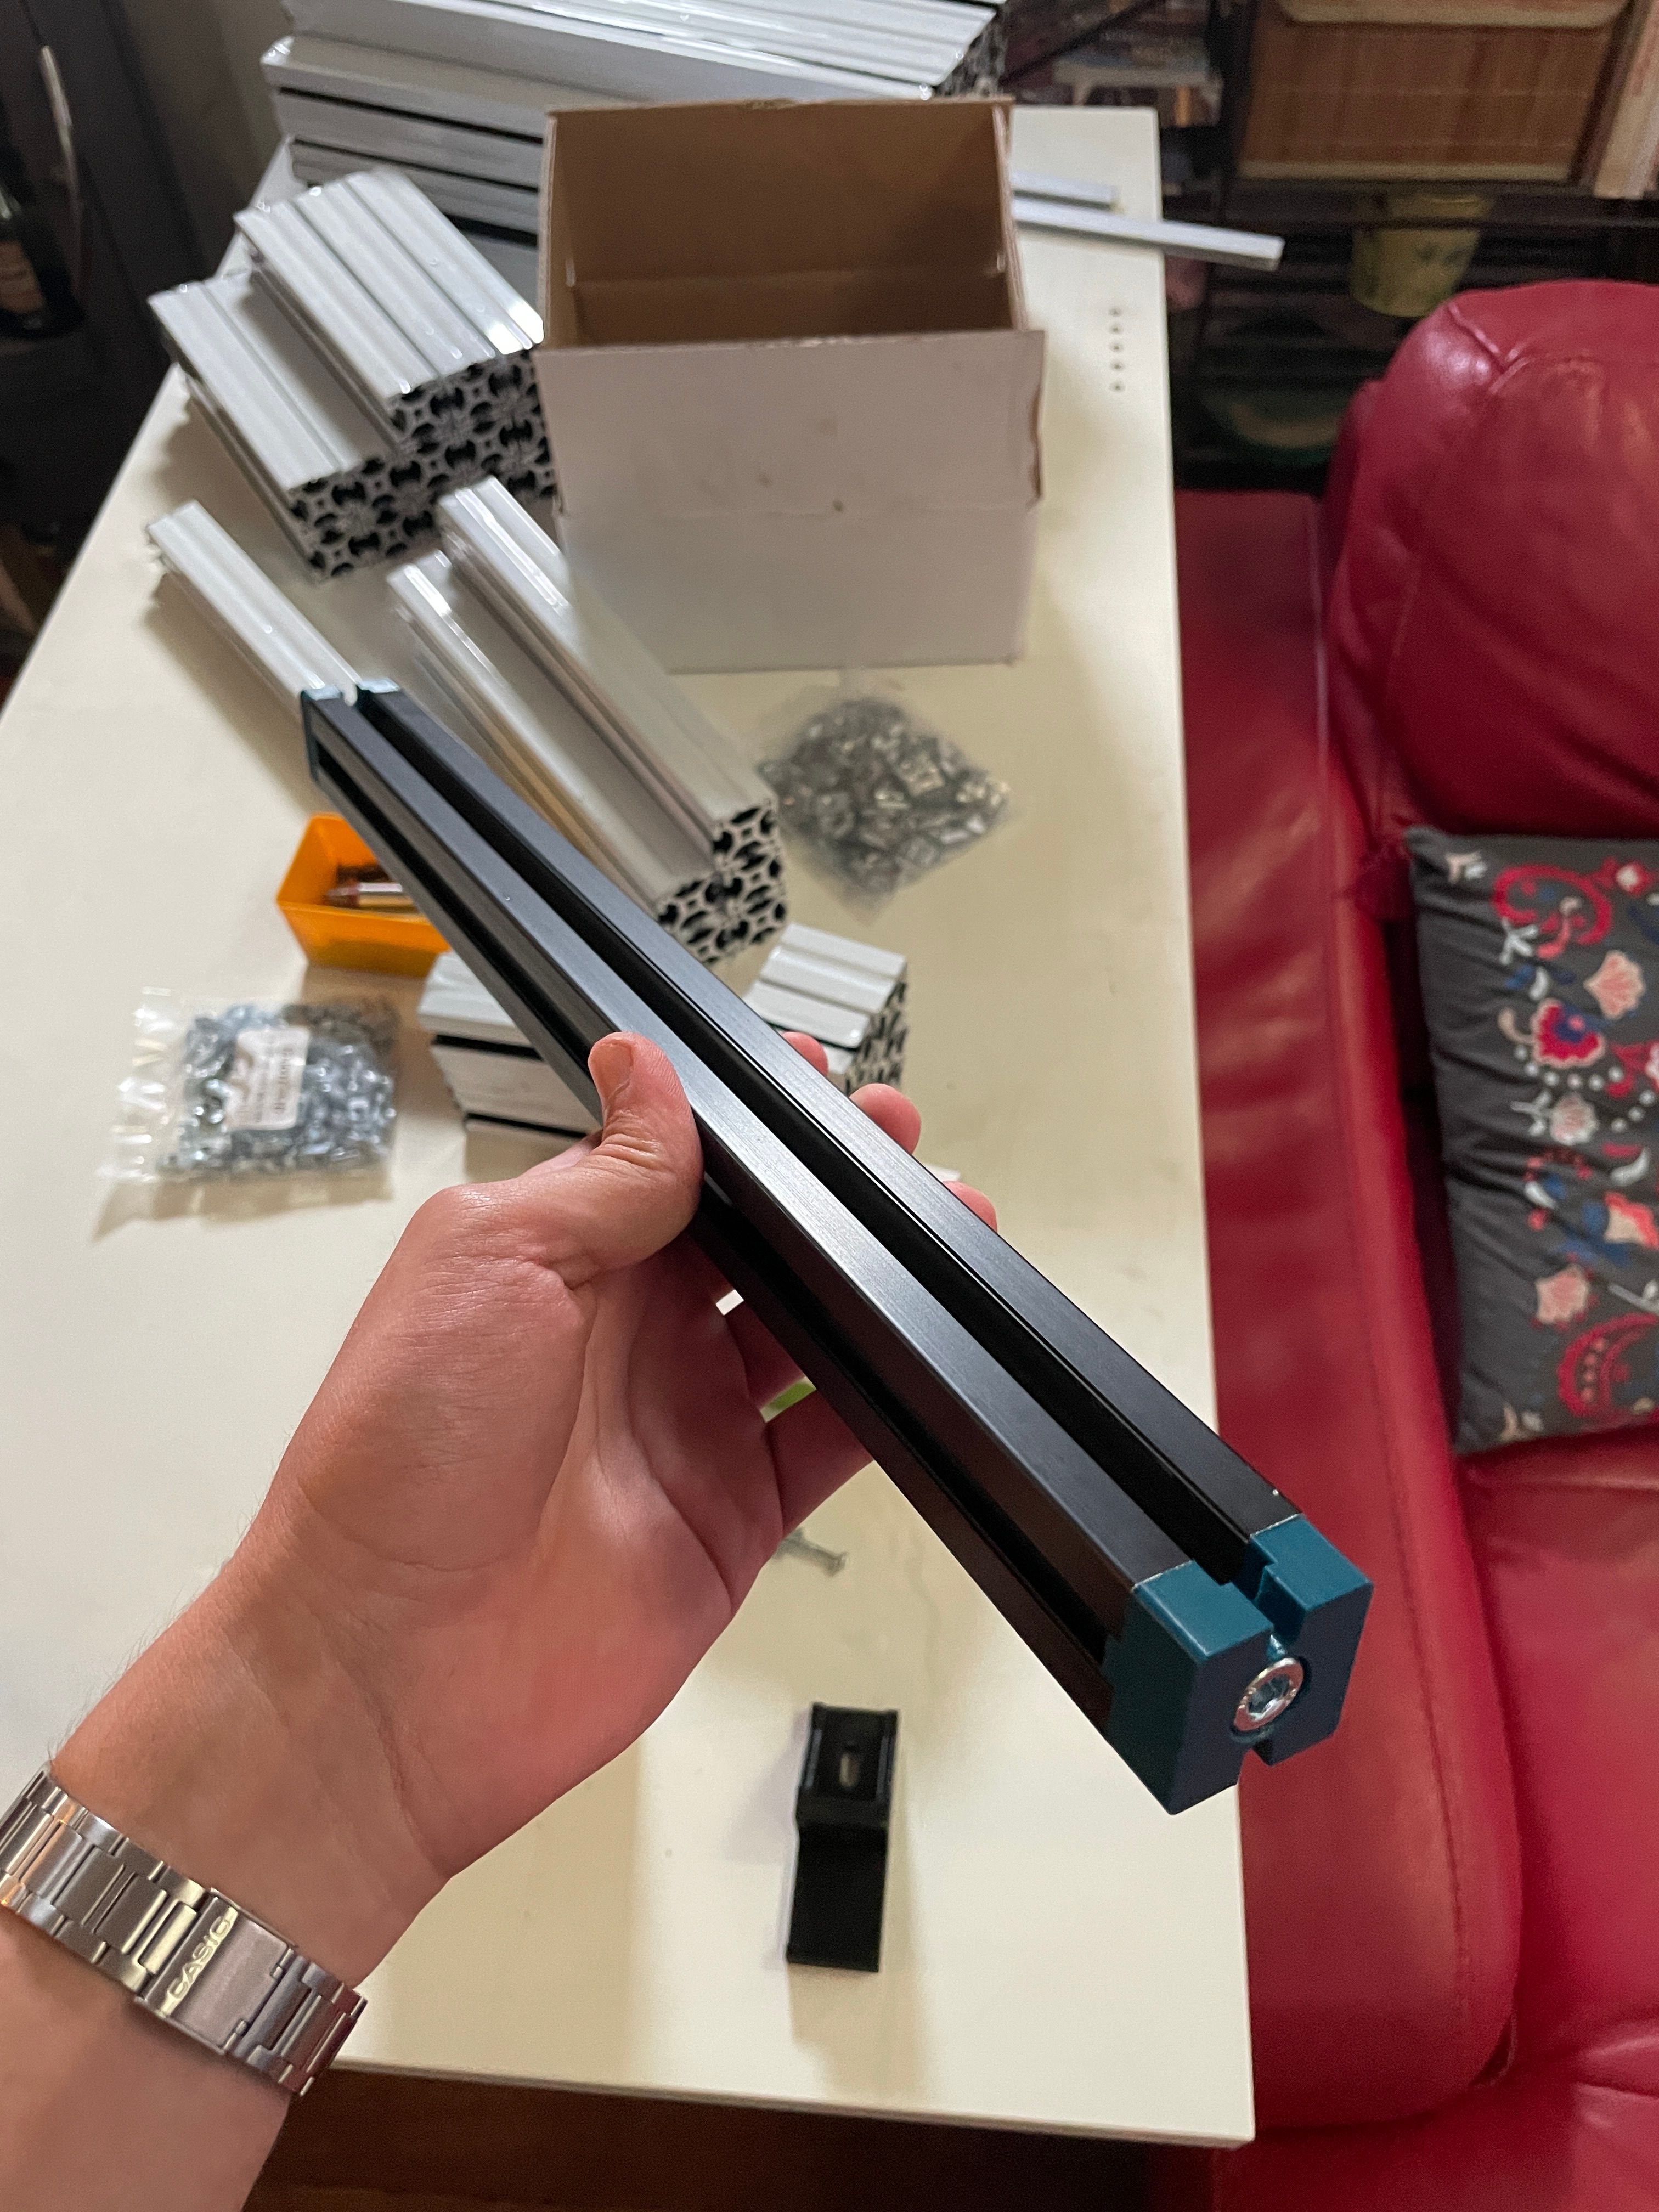
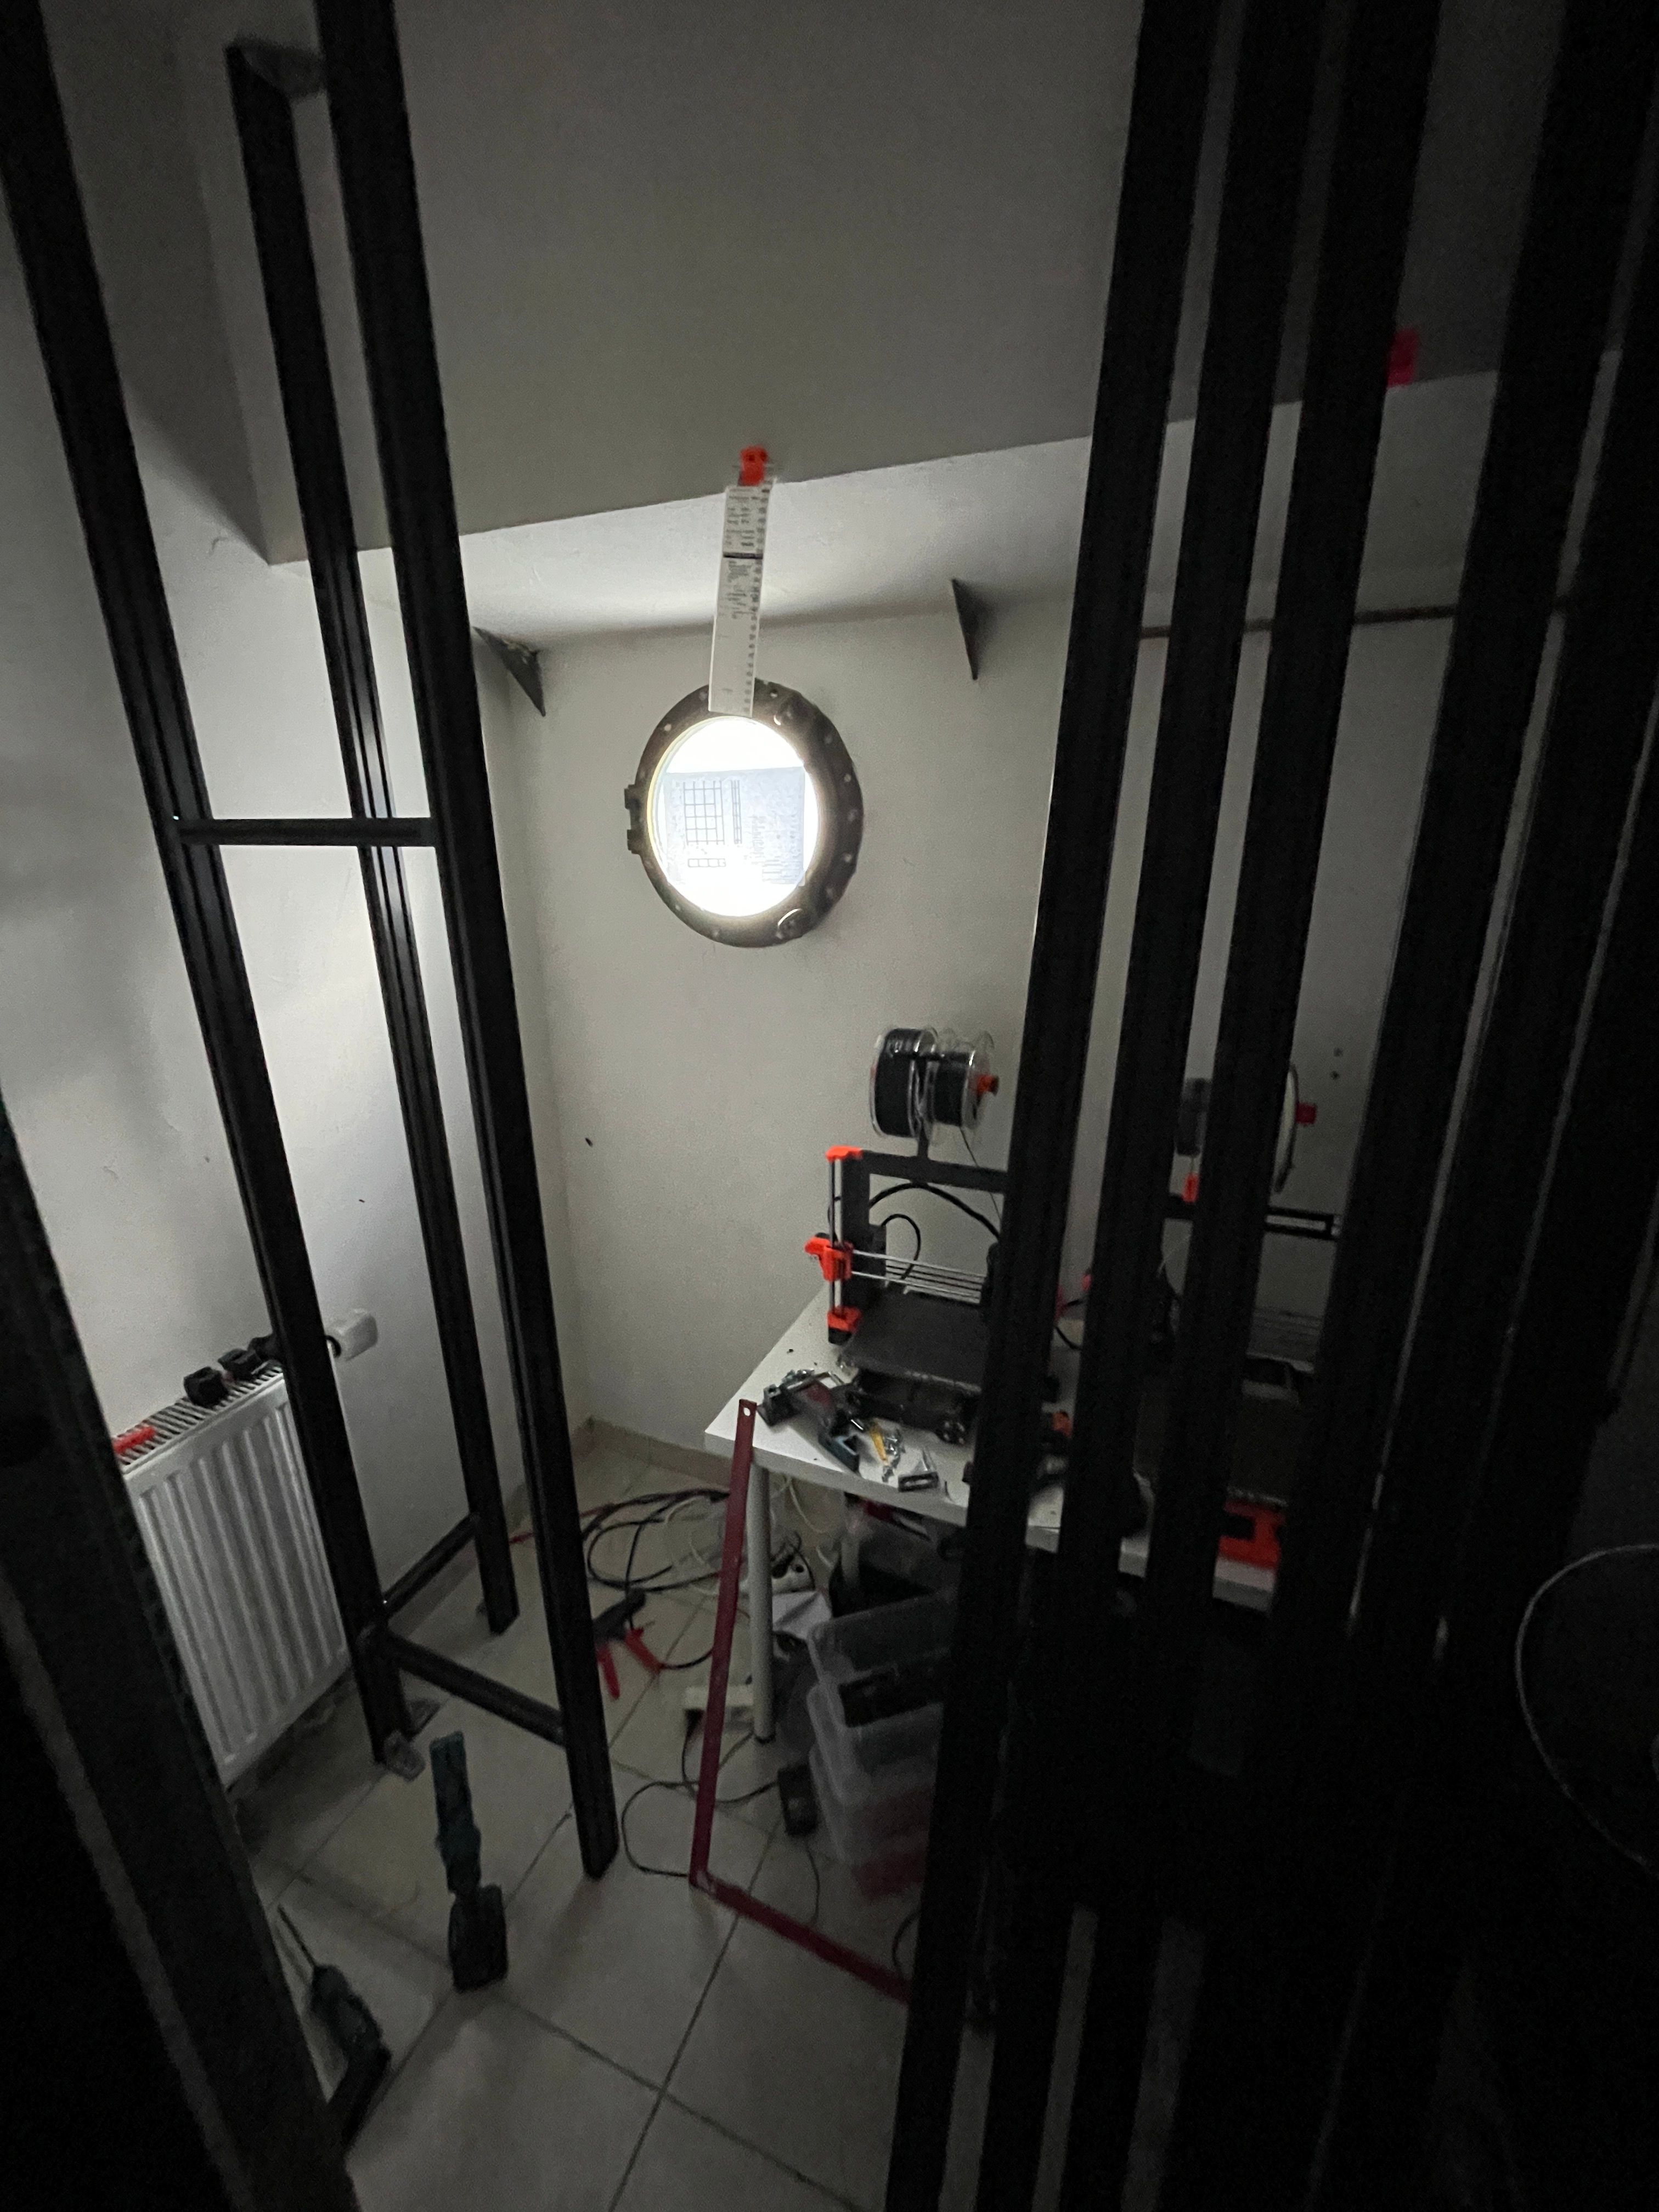
La première phase a posé les fondations : un cadre rigide pour soutenir les imprimantes et un concept de bras capable de manipuler les plateaux de manière reproductible. La structure combine des extrusions métalliques pour la rigidité et des connecteurs/supports imprimés en 3D pour permettre des itérations rapides.
Structure cadre
Extrusion d'aluminium + connecteurs personnalisés
Pièces du bras
Principalement imprimées en 3D (PETG)
Itération
Cycles CAO → impression → test, redesign rapide
Assemblage
Métal + interfaces imprimées en PETG
Électronique et commande — ma contribution
C'est le cœur de mon travail sur ce projet. J'ai conçu l'architecture de distribution électrique, établi les connexions entre tous les organes du système, réalisé les schémas de câblage et programmé les premiers cycles de commande des axes sur Arduino.
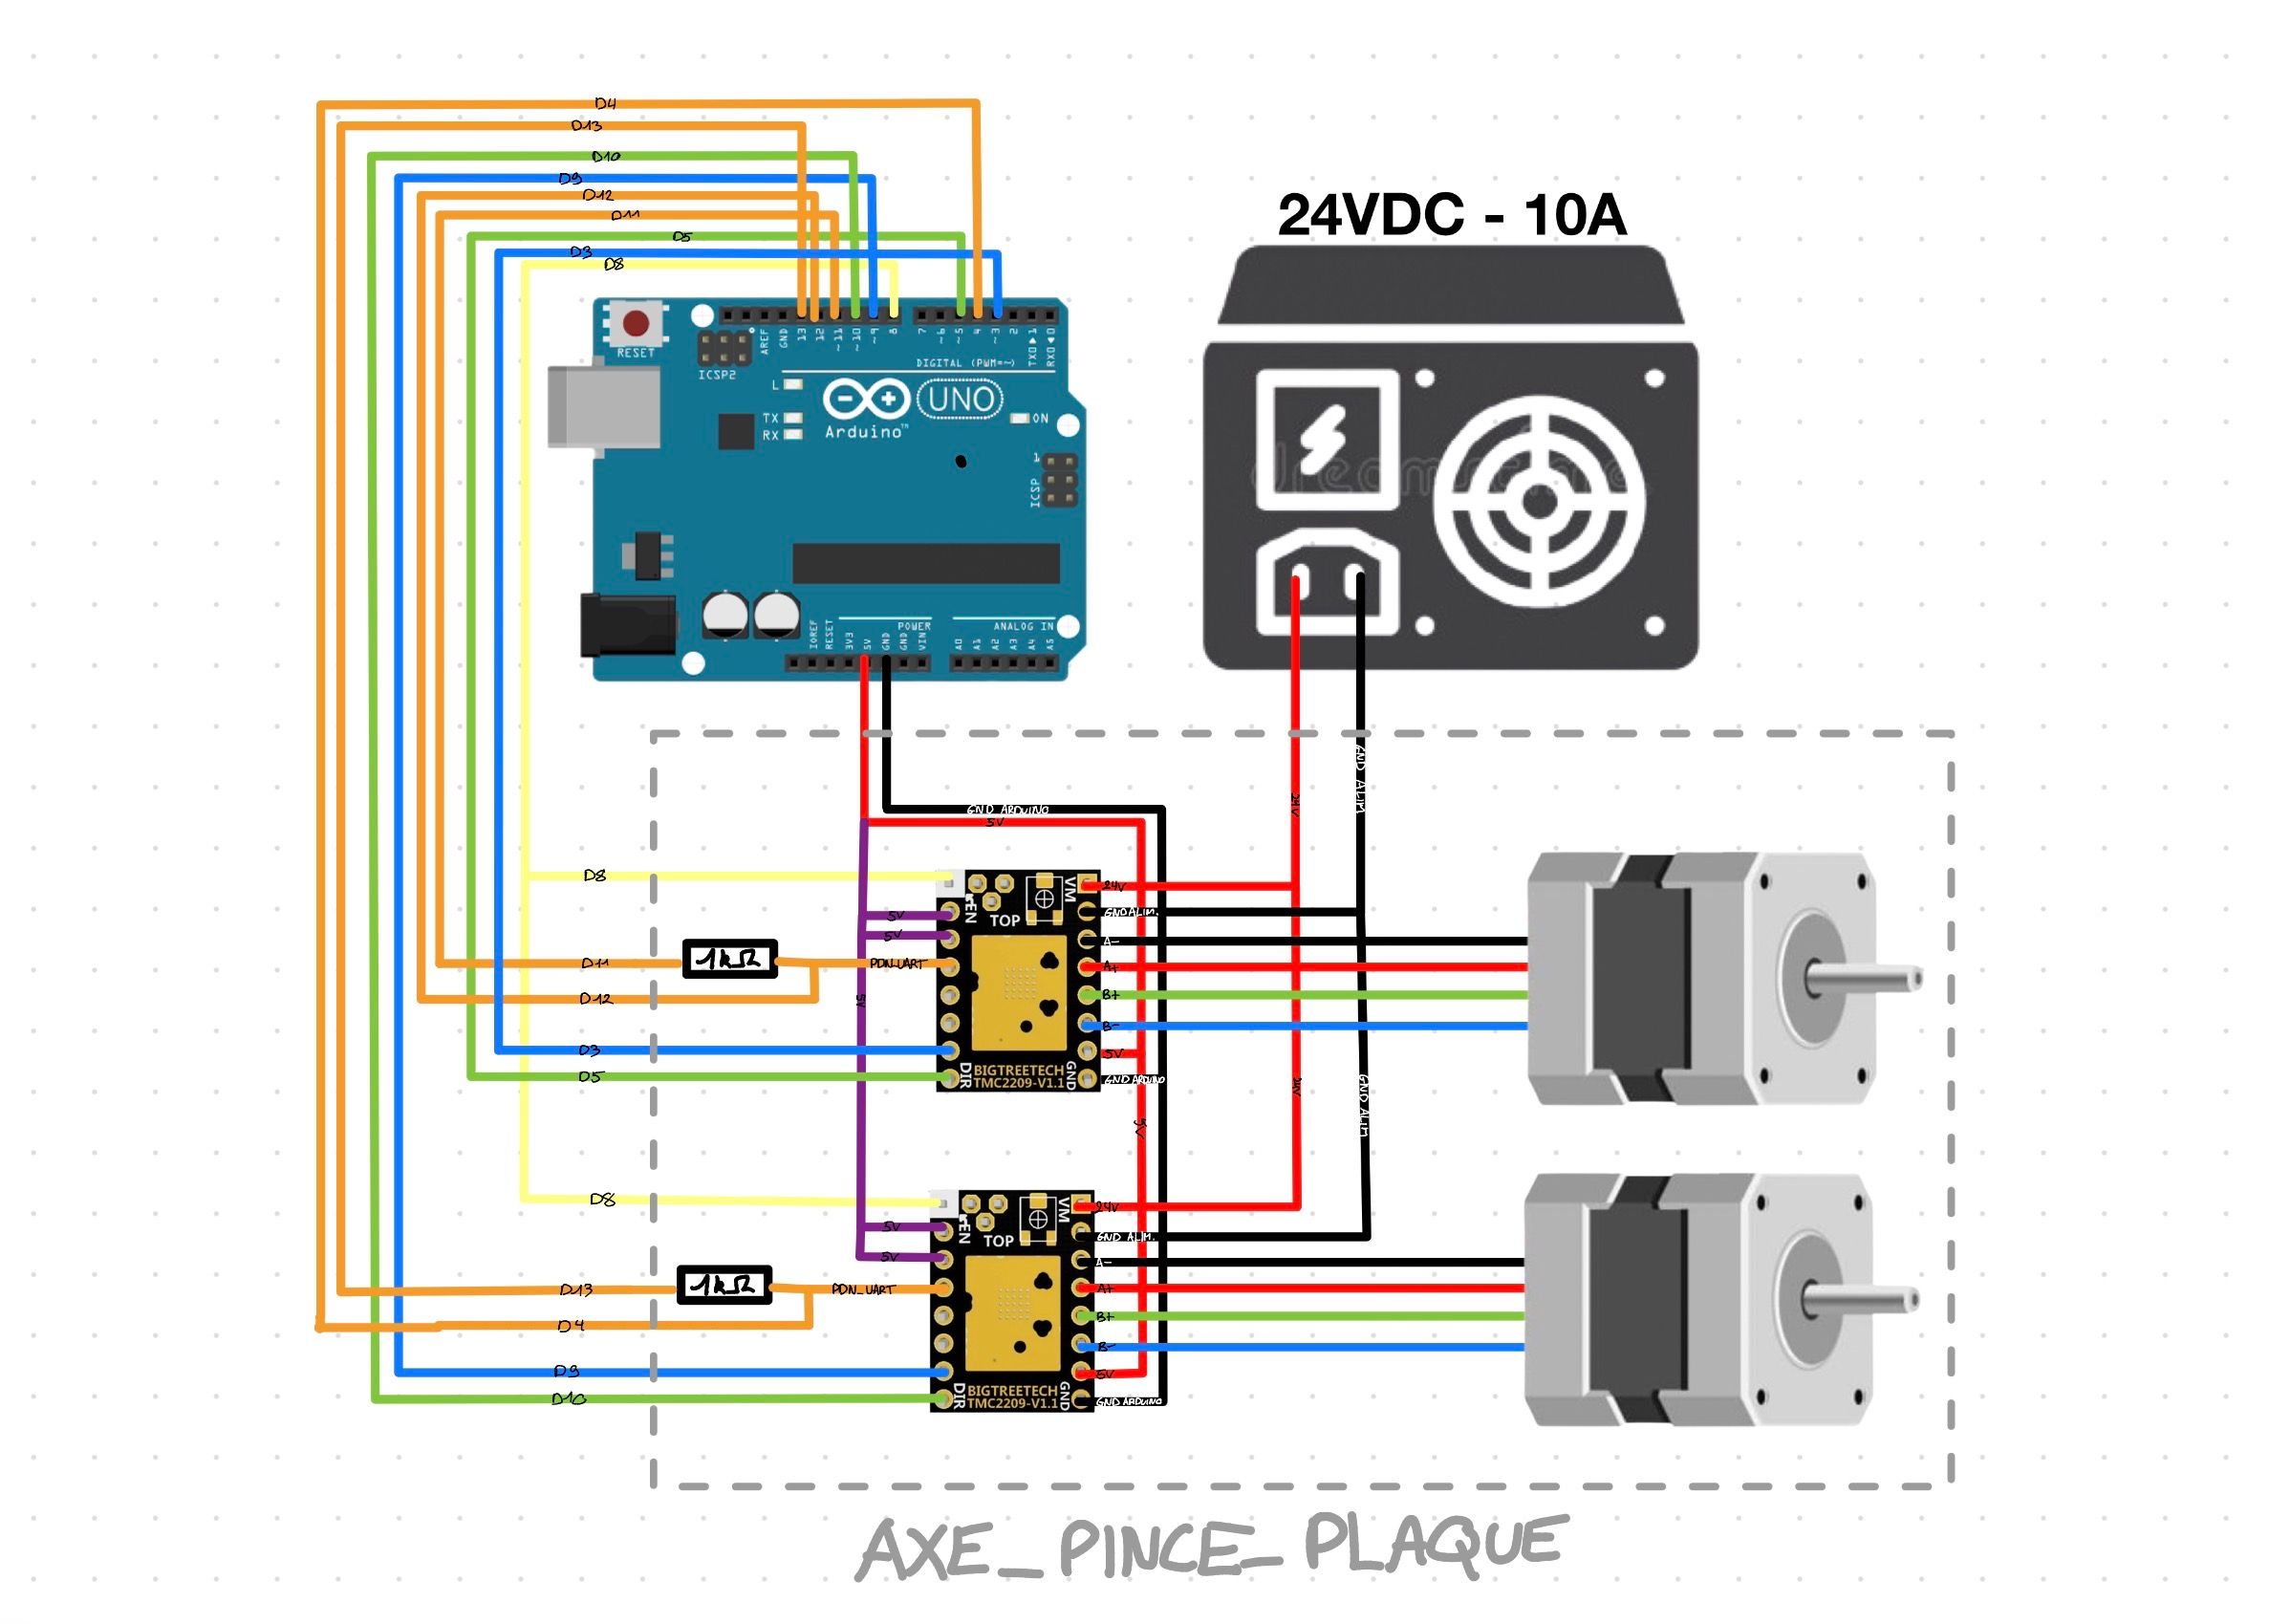
Schéma de câblage — sous-système AXE_PINCE_PLAQUE (cliquer pour agrandir)
Architecture du sous-système AXE_PINCE_PLAQUE
Ce schéma représente le premier sous-système que j'ai entièrement câblé et testé : l'axe de commande de la pince de préhension du plateau. On y retrouve les composants suivants, tous choisis après la phase de recherche de solutions :
- Arduino UNO — microcontrôleur principal du prototype
- Alimentation 24 VDC / 10 A — bus de puissance pour les actionneurs
- 2× BIGTREETECH TMC2209-V1.1 — drivers de moteurs pas-à-pas (mode UART)
- 2 moteurs pas-à-pas NEMA 17 — actionneurs des axes de mouvement
- 2 capteurs de fin de course — butées pour le homing des axes
Détail des connexions
Les broches numériques de l'Arduino (plage D2–D13) sont connectées aux drivers TMC2209 pour les signaux de direction (DIR), de pas (STEP) et d'activation (EN). Les fins de course sont câblés sur des entrées digitales dédiées. L'alimentation 24 V est distribuée directement aux drivers (moteurs), l'Arduino étant alimenté séparément via USB lors du développement.
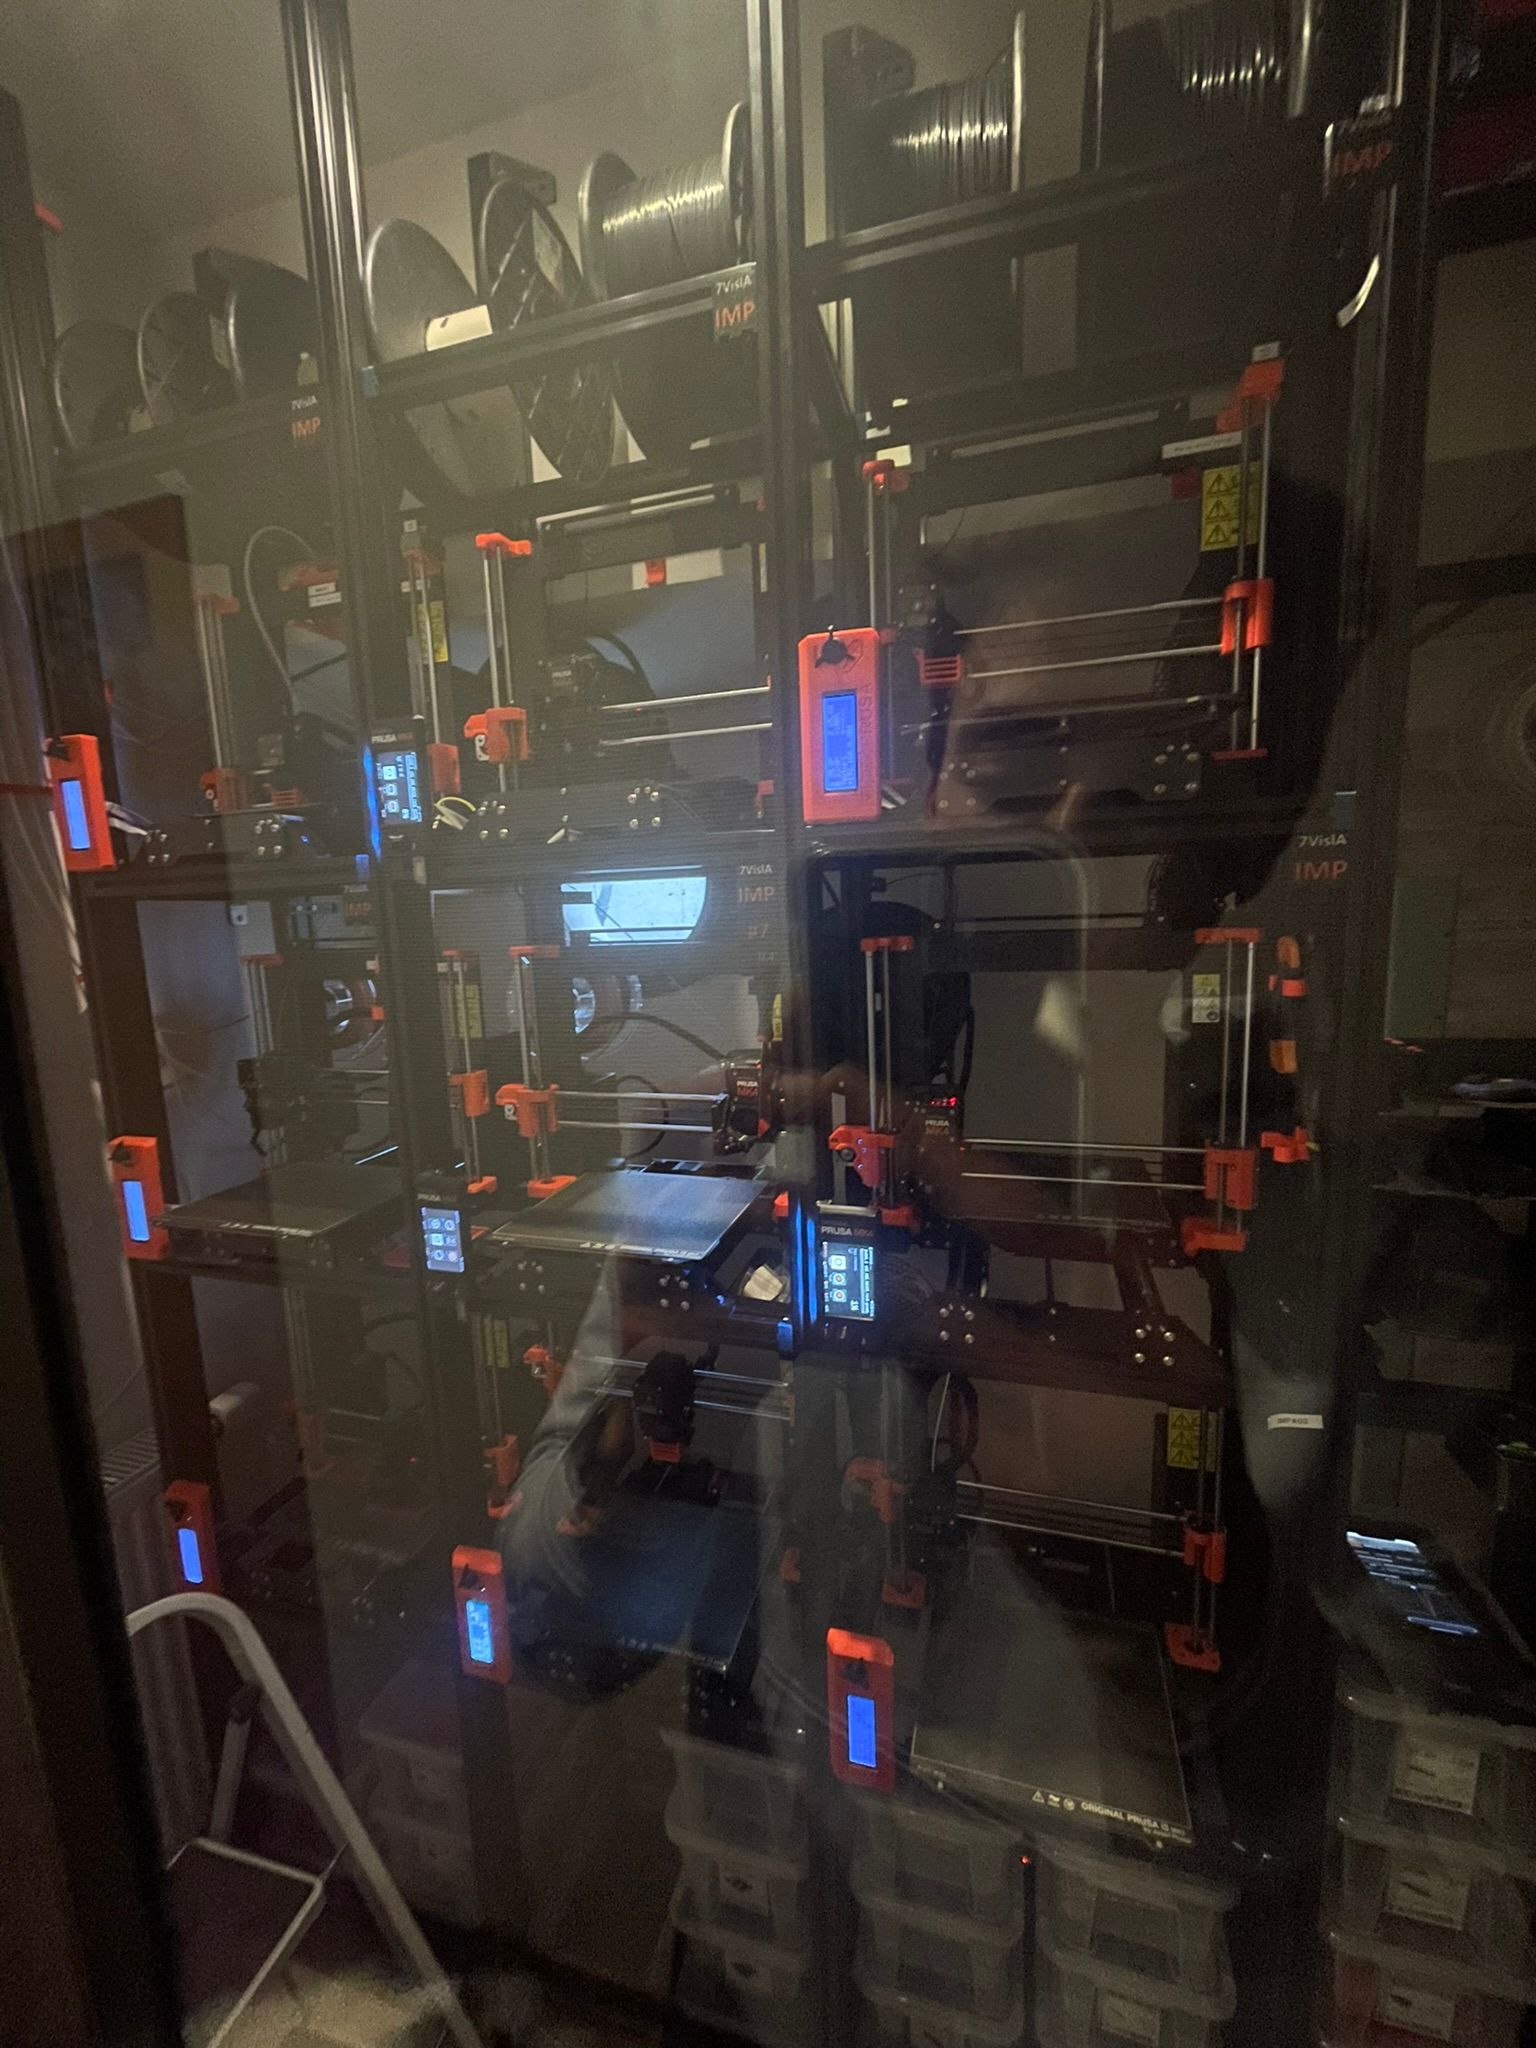
État du cadre physique — châssis assemblé, prochaine étape : fabrication du bras et intégration électronique
Stratégie de commande des axes
Au-delà du câblage, j'ai défini la stratégie de commande du mouvement pour garantir un fonctionnement fiable et sécurisé dans des cycles sans surveillance :
- Homing automatique : chaque axe se recalibré à sa butée de fin de course au démarrage
- Micro-pas TMC2209 : résolution de mouvement fine, réduction des vibrations
- Mode UART : configuration dynamique des courants moteurs et monitoring de température depuis l'Arduino
- Arrêt d'urgence logiciel : coupure immédiate si un capteur détecte une anomalie (FC5)
- Documentation schémas : câblage annoté avec étiquetage des fils et des connecteurs
Priorités techniques (électronique)
Fiabilité sur la durée et maintenabilité : modes de défaillance clairement identifiés, câblage propre avec repérage, possibilité d'intervenir sur un sous-système sans démonter l'ensemble.
Tests réalisés
Des essais concrets ont déjà été menés : pilotage des moteurs sur banc, programmation Arduino des cycles de mouvement, et premier essai de la pince de préhension du plateau.
Essai de la pince de préhension — prototype (cliquer pour agrandir)
Essai de la pince de plateau
La vidéo ci-contre montre le premier essai fonctionnel de la pince de préhension du plateau de construction, réalisé en dehors de la structure finale afin de valider le principe de saisie avant intégration mécanique complète.
Objectif du test
Tests sur un homing automatique sans capteurs de fin de courses via analyse de l'intensité dans les moteurs
Résultats
Après quelques réglages, le homing se fait correctement grâce aux drivers moteurs TMC2209
Banc de test électronique
Pour valider le pilotage des moteurs avant l'intégration dans le cadre, j'ai monté un banc de test sur table. Ce montage m'a permis de vérifier les connexions, mettre au point le programme Arduino et observer le comportement réel des moteurs (pas, direction, courant).
- Arduino UNO connecté à l'ordinateur portable pour le développement et l'upload
- Drivers TMC2209 sur breadboard, câblés conformément au schéma AXE_PINCE_PLAQUE
- Deux à trois moteurs NEMA 17 connectés (dont un avec vis sans fin)
- Multimètre pour vérifier les tensions et la cohérence du câblage
- Mise au point du programme Arduino : cycles de pas, homing sur fin de course, commande en direction
Démarche test
Objectif → Montage → Observations → Corrections → Itération. Chaque anomalie relevée sur banc est documentée et corrigée avant intégration mécanique. Cette démarche réduit le risque de devoir démonter l'ensemble une fois assemblé.
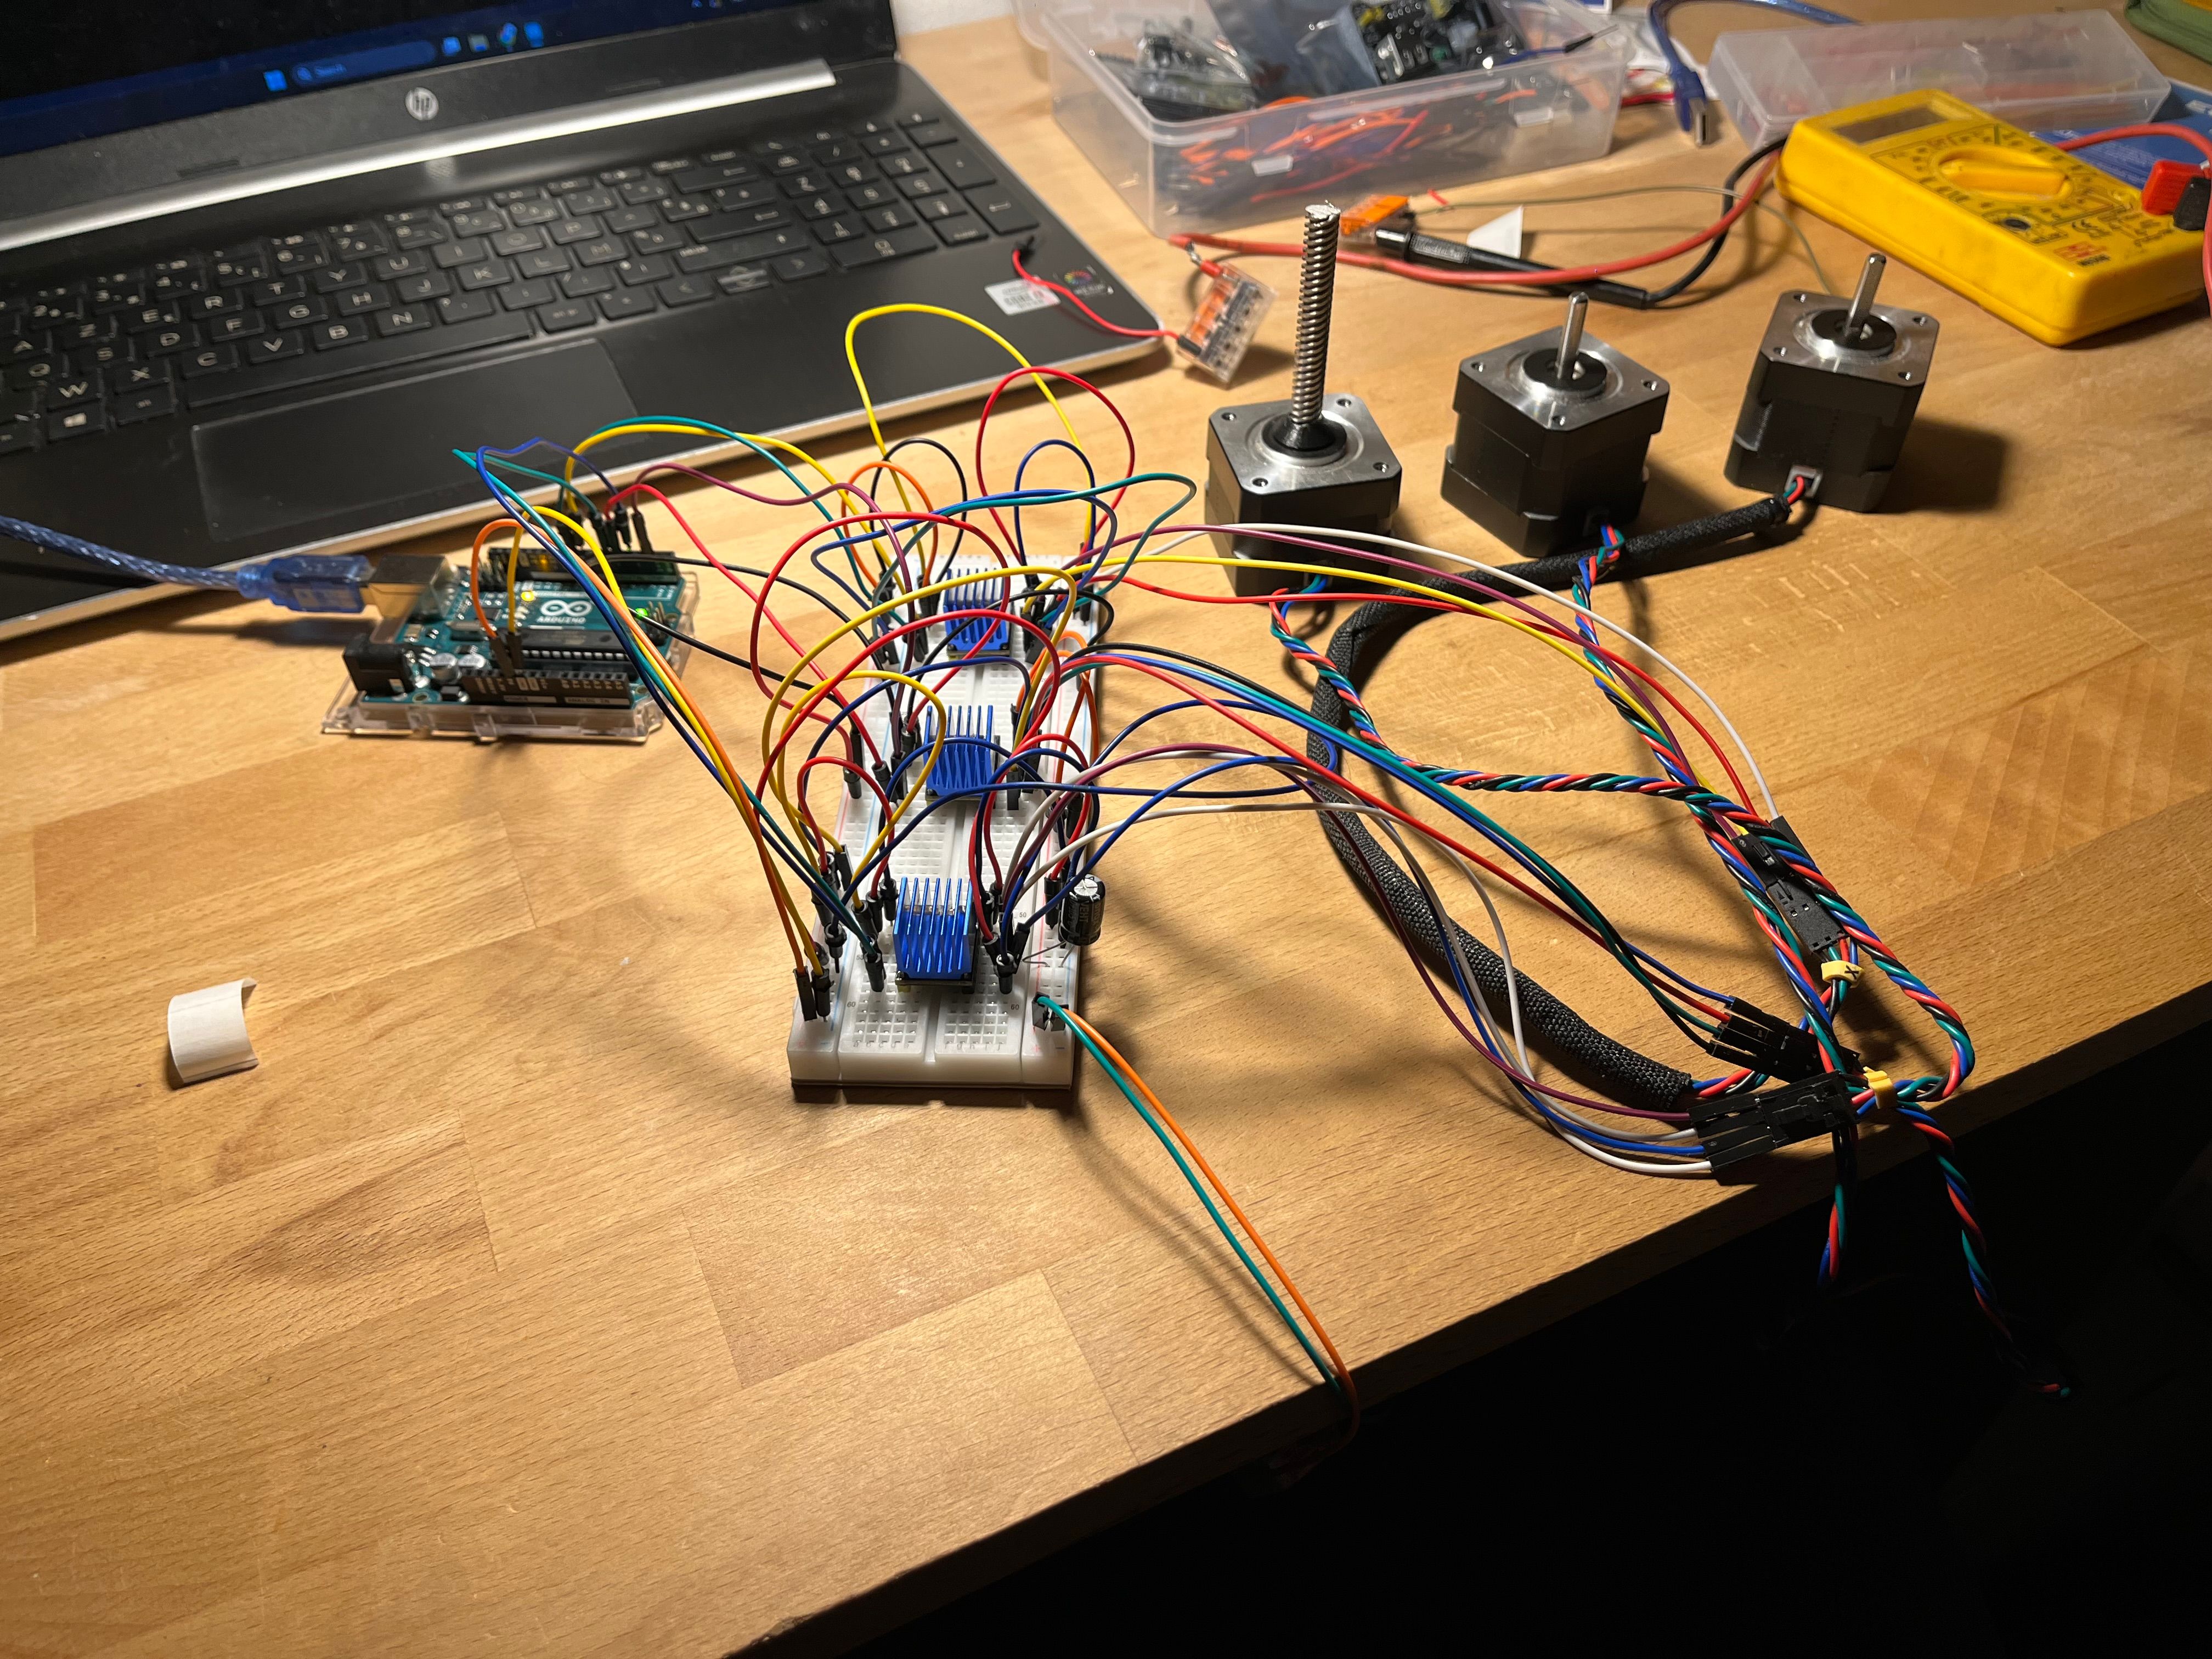
Banc de test — Arduino UNO, drivers TMC2209, moteurs NEMA 17, multimètre visible en fond
Avancement et prochaines étapes
Phase 1 — Inspiration et faisabilité ✓
Observation du concept Prusa Pro AFS à Formnext (nov. 2022), transposition aux contraintes et au flux de travail de notre ferme d'imprimantes domestique. Analyse fonctionnelle réalisée (FP/FC) et faisabilité validée.
Phase 2 — Conception mécanique et approvisionnement ✓
Modélisation Fusion 360 du rack et du bras, sélection des extrusions d'aluminium, assemblage préliminaire du châssis. Pièces fonctionnelles PETG imprimées et testées.
Phase 3 — Spécifications électroniques et premiers essais ✓ (partiel)
Recherche comparative des composants, rédaction du schéma de câblage AXE_PINCE_PLAQUE, montage du banc de test. Premiers essais de pilotage des moteurs et test de la pince réalisés.
Phase 4 — Fabrication complète et intégration (en cours)
Impression des pièces restantes du bras en PETG, installation des moteurs et capteurs dans la structure finale, câblage complet, et validation système : tests de répétabilité, homing multi-axe, et cycle complet de remplacement de plateau.
Galerie
Photos d'ambiance complémentaires du projet (structure, atelier, assemblage).
Points clés à retenir
- La productivité d'une ferme d'impression est souvent limitée par le temps de manipulation, pas par la vitesse d'impression — l'automatisation du plateau change l'équation.
- Une analyse fonctionnelle structurée (FP/FC) avant de toucher à la mécanique ou à l'électronique évite des erreurs d'architecture coûteuses à corriger plus tard.
- Le choix des drivers TMC2209 face aux H-bridge classiques illustre l'importance de choisir des composants à fonctionnalités embarquées (StallGuard, UART, micro-pas) plutôt que de les réimplémenter soi-même.
- Les tests sur banc avant intégration mécanique — même simples — révèlent des problèmes de câblage et de logique qui seraient très coûteux à corriger une fois le système assemblé.
- L'automatisation n'est robuste que si les modes de défaillance sont identifiés dès la conception (arrêt d'urgence, homing fiable, documentation du câblage).
Autre projet